总线驱动技术入门(一):从脉冲到总线:控制方式的演进
脉冲还是总线,是步进驱动选型绕不开的第一个分叉口。本文把两种控制方式的信号机理、接线形态与信息流向逐一拆开,比较它们在线束规模、实时性与故障诊断上的真实差距,并给出一套按轴数、同步要求与现场环境做决定的判断框架。
脉冲控制:三根线解决一个轴
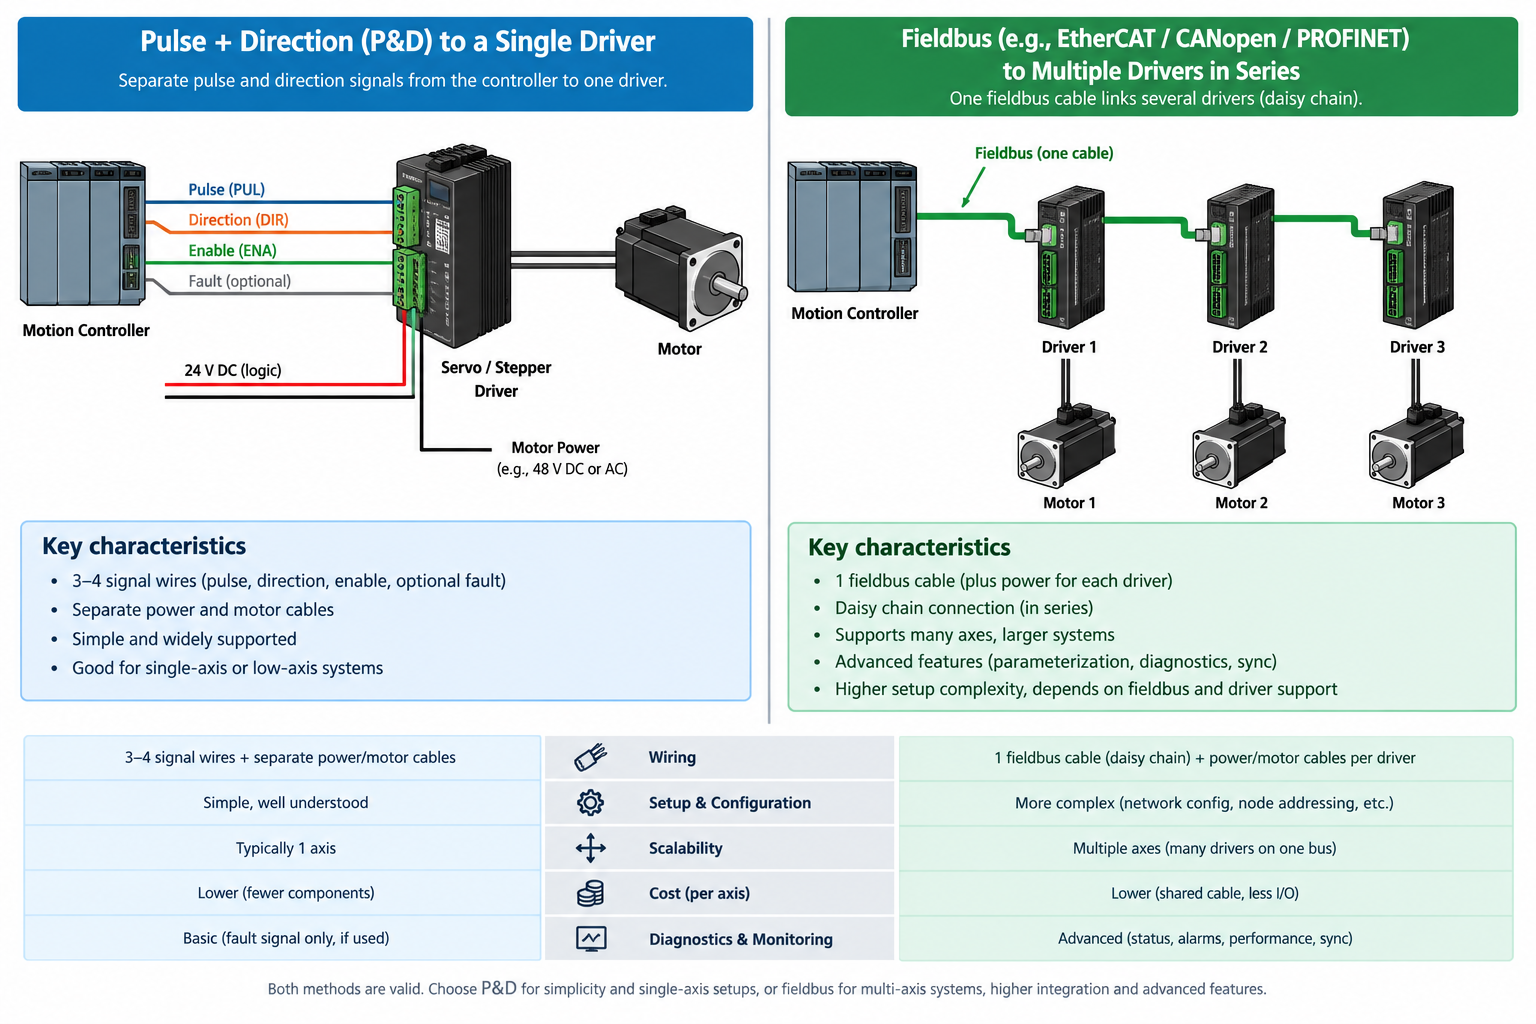
脉冲控制是大多数设备工程师接触步进驱动的第一种方式。上位机(PLC、运动控制卡或单片机)输出三路信号:脉冲(PUL)决定走多少步、方向(DIR)决定往哪走、使能(ENA)决定驱动器输出级是否工作。信号经光耦隔离进入驱动器,接法分共阳、共阴、单端与差分:单端一根线传一路信号,差分用正负两根互为参考,抗干扰更强、走线可以更长;5V 信号接入 24V 端口时要串限流电阻,防止输入级光耦过流。
它的优点是直观、延迟低、不依赖协议栈:一个脉冲对应一个步距角,上位机发多少、电机理论就走多少。工程师拿示波器就能判断有没有丢脉冲。但代价同样明确,且大多随轴数与设备复杂度同步放大:
- 一根轴一组线:三到五根信号线起步,八轴设备的柜间连线就是几十根,线束、端子与排查工时同步增长。
- 单向通信:上位机只能“发令”,读不到驱动器的实际位置、电流、母线电压与温度,等于蒙着眼睛指挥。
- 丢步不可见:脉冲发出去了,电机是否跟上无人知晓,只能靠限位开关或外置编码器事后补救。
- 频率与抗干扰瓶颈:高速脉冲对 IO 频率、线缆长度与屏蔽要求高,长距离传输后边沿变缓,靠近动力线时容易多计或漏计。
这四条不是“脉冲不能用”,而是适用边界清晰:轴数变多、要看状态、干扰变强,就该换一种控制语言了。
总线控制:把“发脉冲”换成“下指令”
改用总线后,控制链路的语言变了。上位机不再逐脉冲地“数步子”,而是把目标位置、速度、加减速曲线、转矩限幅等参数按固定周期写入驱动器的过程数据对象(PDO),由驱动器自己完成轨迹规划与电流环运算。EtherCAT 常见于周期同步位置/速度/转矩模式,通信周期多在 1ms 量级,多轴同步误差可收进微秒级;CANopen 与 RS485(Modbus RTU)则更多用于中等实时性、成本敏感的场合,轮询周期多在几毫秒到几十毫秒。一条总线可以串起十几到几十个从站,用从站地址区分轴号。
更关键的改变在回传方向。驱动器每个周期都会把实际位置、实际速度、相电流、母线电压、驱动器温度、状态字与报警码送回上位机,HMI 或上位 PLC 因此能实时看到每一轴的状态:位置偏差多大、电流是否异常,都是数据而不是猜测。
调试方式也随之改变——从“拧电位器、看波形”变成改参数、看曲线,不少问题在报警发生之前就能从电流与温升趋势里看出来。
驱动器智能化带来的收益
当驱动器具备可读写的参数区与一定的本地运算能力,收益就从“少接几根线”扩展到整机层面。两种方式的核心差异可以浓缩成一张表:
| 对比维度 | 脉冲控制 | 总线控制 |
|---|---|---|
| 每轴接线 | 3~5 根信号线 | 一对总线线缆串多轴 |
| 信息流向 | 单向发令,无回传 | 周期双向,状态实时回读 |
| 丢步感知 | 不可见,靠外置手段补救 | 位置偏差与状态字直接可见 |
| 多轴扩展 | 线束随轴数线性增长 | 加从站、改软件组态即可 |
| 故障定位 | 示波器逐点排查 | 报警码与趋势曲线远程定位 |
表格之外还有三笔容易被忽略的账:可诊断——报警码、位置偏差、堵转与过温都有记录,故障可追溯,售后不必“到现场再看”;可维护——更换驱动器后导入同一套参数即可恢复,停线时间明显缩短;可整定——增益自整定、陷波滤波、回零与位置比较输出下放到驱动器,上位机负担减轻。
对采购决策者而言,这些收益最终体现为线束与端子成本、装配工时、调试周期与停机损失的综合下降;而驱动器的单价差异,往往在整机第一次改型或第一次远程排故时就被抵平。
什么时候仍用脉冲,什么时候该上总线
脉冲控制并没有被淘汰。单轴或两三轴、动作简单、没有同步要求、现场也没有上位控制器的小型设备,用脉冲仍是成本最低、上手最快的方案。给一个粗略的估算框架:三轴以内、无需回传数据,两者系统成本差距不大,选团队熟悉的即可;轴数更多或需把状态接入 HMI 与产线系统,省下的线与工时就开始反超单价差。
但只要出现多轴联动、严格同步、频繁换型、远程诊断,或需要读回真实位置的需求,总线就是更稳妥的选择。闭环步进驱动器通常同时提供脉冲与总线两种接口,可先用脉冲把机械跑通,再切到总线运行,切换风险可控。
常见问题
问:现有脉冲设备想升级,必须一次换成总线吗?
答:不必。多数闭环步进驱动器同时保留两种接口,可以按轴分批迁移:先给需要回传与同步的关键轴上总线,简单轴维持脉冲,稳定后再收口,产线不必一次停透。
问:总线一断线,整条线是不是全停?
答:总线确有单点风险,但可从工程上兜底:驱动器通信超时会按预设策略停机或保持转矩,报警码会记录断点位置;布线避开动力线、用好屏蔽与终端电阻,故障概率就能压得很低。
问:EtherCAT、CANopen、RS485 怎么快速取舍?
答:按同步要求与成本排序:多轴插补、电子凸轮等严格同步场合选 EtherCAT;中等实时性、需要组网的中小设备选 CANopen;点对点、改造成本敏感或已有 Modbus 系统的场合用 RS485。
下期预告与延伸阅读
本专题还有后续讲次,会继续聊总线类型怎么选、报文与同步周期怎么配,以及如何用回传数据做预警维护。
如果正在评估驱动方案,可以先看看我们的闭环步进驱动器,其接口与参数设计正是按上面这套思路展开的。