总线驱动技术入门(三):多轴组网实战:拓扑、同步与诊断
一、拓扑:总线是一条线,接法却决定余量
上一讲我们把 EtherCAT、CANopen 与 RS485 在实时性、成本和布线方式上做过横向对照,选型落定之后,工程师遇到的第一个具体问题往往很朴素:线怎么走、接头怎么分。三者都是多点结构,但对“分叉”的容忍度差别很大。EtherCAT 常规形态是菊花链,主站一帧数据依次穿过从站,各站边转发边读写属于自己的那几字节;需要就近接线时,可以用带分支的从站或分支模块把线型扩成树形。CANopen 习惯主干加支线,支线必须短,否则信号反射会吃掉通信余量。RS485 最讲究手拉手,星形或 T 形分叉在较高波特率下容易出现偶发误码。
三个常被忽略的细节:终端电阻只在物理两端各接一个,中间节点不接;屏蔽层按现场噪声决定单点或多点接地,但绝不能当作信号回流路径;通信线与动力线分开走槽,平行距离拉开、交叉时尽量垂直。这些不改变协议,却直接决定后面同步与诊断是否省心。
二、多轴同步:从“同时启动”到“同一时刻”
多轴同步的需求分几个层次:多轴同起同停,主站广播一条启动命令即可;往上是速度比例同步(电子齿轮)与相位同步(电子凸轮);最严格的是位置同步与等时采样,要求各轴在同一时刻锁存位置、输出触发。前两者对抖动不敏感,后两者必须靠机制保证。
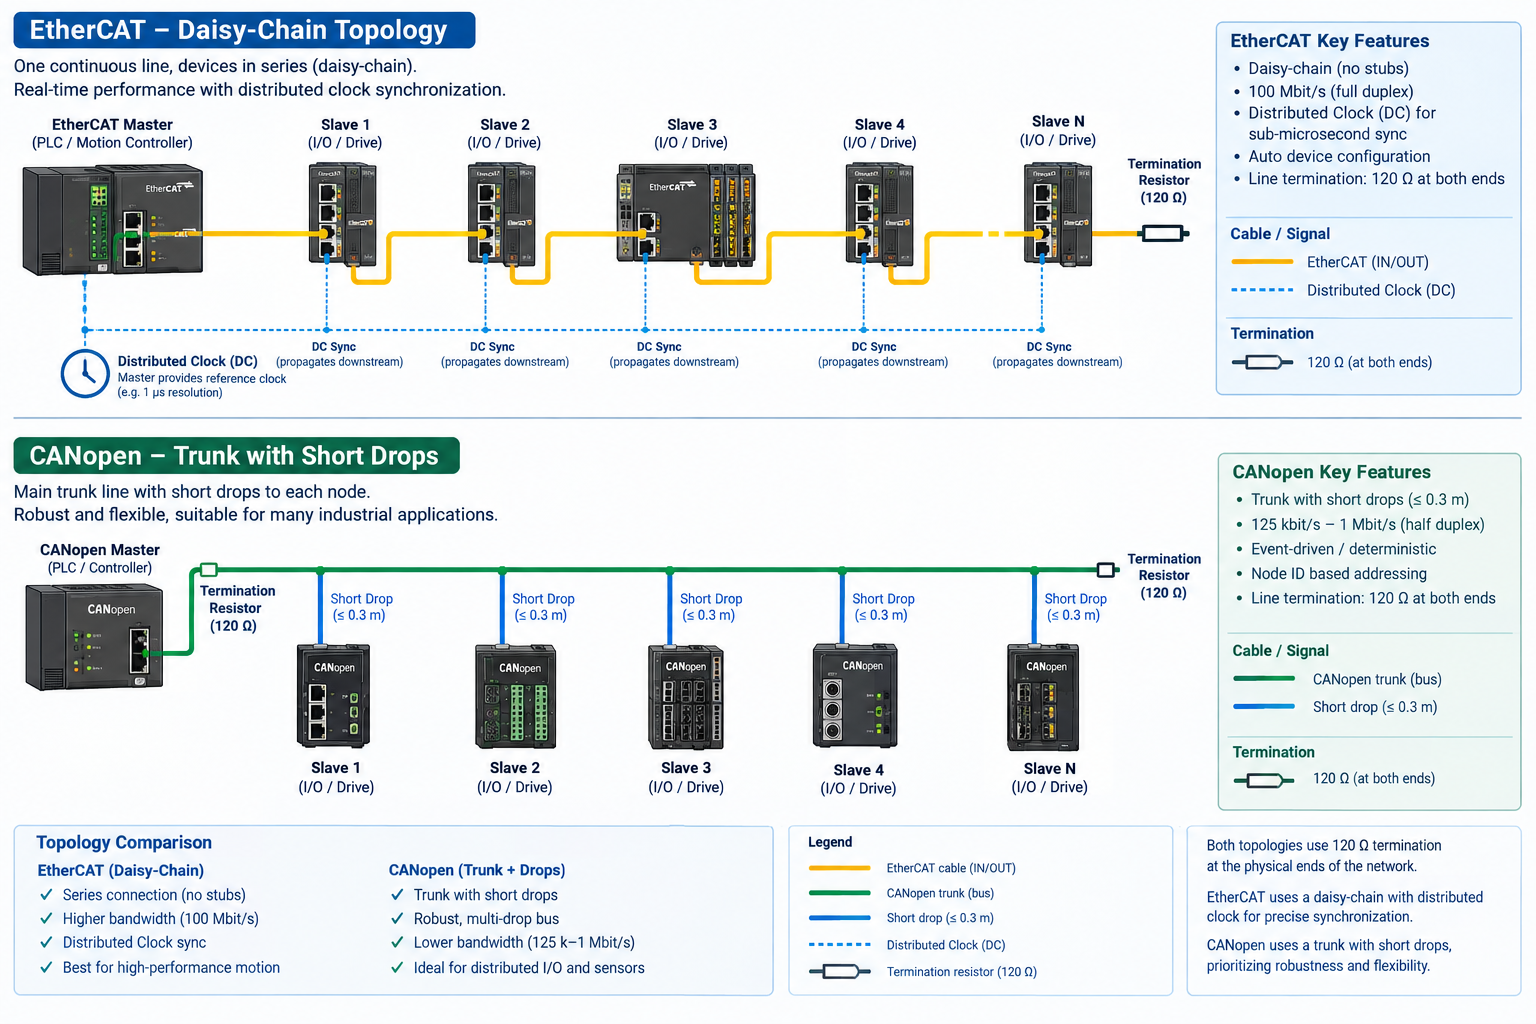
EtherCAT 依靠分布式时钟(DC)把各从站时钟对齐到主站参考时钟,从站据此在统一时间基准上采样和输出;CANopen 用 SYNC 报文周期广播,同步窗口内的 PDO 被视为同一拍,同步精度取决于 SYNC 周期与总线负载;RS485 通常由主站轮询,节拍由轮询周期决定,适合相位要求不苛刻的场合。要记住:同步精度不是驱动器单方面给的,而是总线机制、驱动器支持的同步模式与机械刚性共同的结果。
- 需要插补、凸轮、飞剪类工艺,优先选支持 DC 的 EtherCAT 从站;
- 多轴只要速度跟随、启停一致,CANopen 的 SYNC 加同步 PDO 就够用;
- RS485 适合轴数少、节拍宽松、以参数配置和状态读取为主的设备。
三、在线诊断:把“停机排查”变成“读数定位”
多轴设备的运维成本,往往不是坏在故障本身,而是坏在定位故障耗掉的时间。总线驱动的价值之一,就是把分散在各轴的状态汇聚到一条链路上。从站诊断寄存器给出通信状态、同步丢失、看门狗超时等底层信息;驱动器报警码则对应过流、过压、欠压、过热、位置偏差过大、编码器异常等具体原因。两者结合,在主站侧就能判断是“总线断了”还是“某一轴自己出问题”。
实用做法是给报警分级:通信级报警(断链、丢帧、同步丢失)立即停机并记录首个报错从站;驱动级报警按能否恢复区分,位置偏差过大先降速再停,避免机械冲击;工艺级报警只提示不中断。同时保留故障时间戳、总线负载率与重传计数,偶发问题不必等到复现就能定位。支持远程访问的驱动器还能远程看波形、改参数,把上门服务变成远程处置。
四、把三件事串起来:一份上电前自查清单
拓扑、同步、诊断并非三段独立工作,它们共享同一套物理与配置基础:拓扑决定通信余量,余量决定同步能否稳定运行,而同步状态本身就是最重要的诊断信息。上电前花半小时自查,往往能省掉现场几天调试。
- 拓扑:线型或主干支线结构、两端终端电阻、屏蔽与接地方式;
- 同步:同步模式(DC / SYNC / 轮询)与周期设置是否匹配总线负载;
- 诊断:报警分级策略、故障记录、远程访问权限是否已启用;
- 备件:同型号驱动器与线缆、连接器能否互换。
本专题还有后续讲次,会继续聊参数配置、调试技巧与常见故障案例拆解。如果你正在为多轴设备选驱动,可以先看看我们的闭环步进驱动器,覆盖脉冲、RS485、CANopen 与 EtherCAT 多种控制方式,便于按轴数与同步要求灵活组网。