闭环与一体化电机专题(一):闭环步进为什么能不丢步
步进电机丢步,是开环运动控制中最隐蔽的故障之一。本文是“闭环与一体化电机”专题第一讲,从失步机理讲到闭环补偿的实现方式,并给出开环与闭环的选型对比和负载突变下的排查思路,帮助工程师判断何时值得为“不丢步”升级闭环方案。
先厘清“丢步”是怎么发生的
步进电机靠步距角定位:驱动器每收到一个脉冲,就按设定顺序切换绕组电流,磁场前进一格,转子在磁场牵引下跟进一格。纯开环模式下,驱动器只负责按脉冲切换电流,系统默认“发多少脉冲,转子就走多少步”,转子是否真的跟上,它并不知情。
丢步的本质,是转子与磁场之间的同步牵引被打破。电机的可用转矩并非恒定:转速越高、加减速越急,动态转矩越小;电压偏低则电流建立变慢,高速段转矩进一步缩水。一旦叠加摩擦与惯量后的负载转矩超过电机当前转速下的可用转矩,转子就会滞后甚至反向抖动;共振也是常见诱因:在电机固有振荡频段附近,转子滞后被周期性放大。
更麻烦的是反馈缺失:开环系统不会主动报警,误差会一直累积,直到下一次原点复位才暴露,期间设备可能在错误坐标上继续加工或搬运。
编码器闭环补偿:把“我以为”变成“我知道”
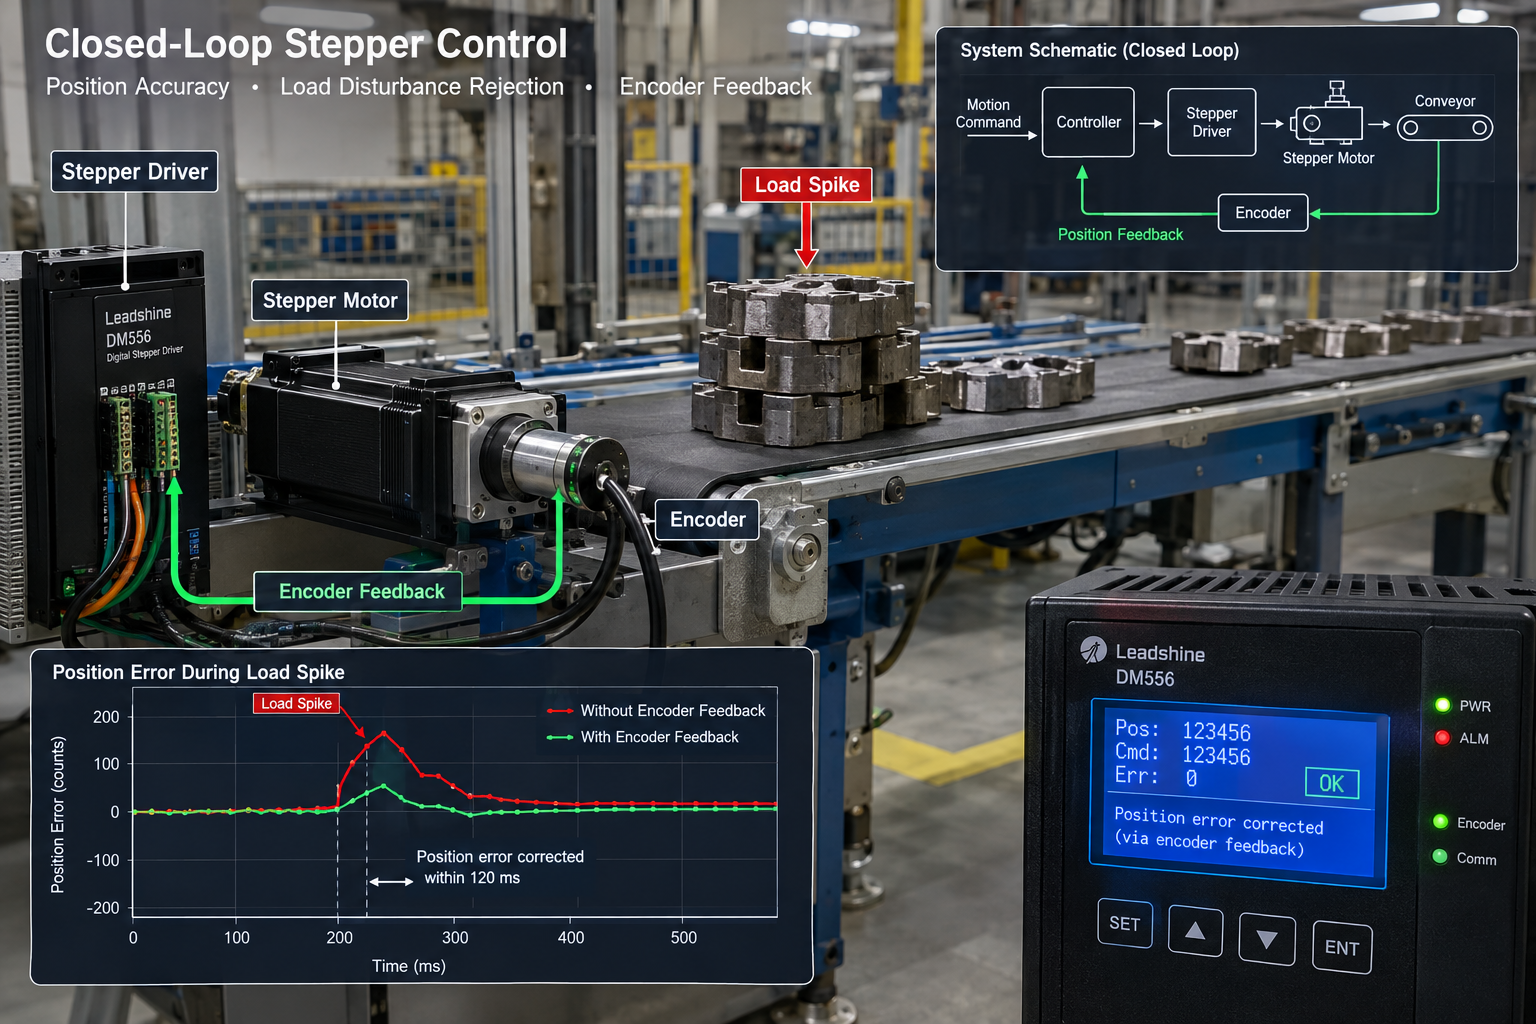
闭环步进通常在电机尾部加装编码器,常见增量式或绝对值式。编码器实时输出转子角度与位置信号,驱动器据此解算实际位置、速度和方向,相当于给“转子到底走了多少”装上眼睛;增量式断电后需回零,绝对值式可记住位置。
驱动器内部形成三环配合:位置环比较指令位置与反馈位置,回答“还差多少步”;速度环根据误差给出目标速度,回答“用多快追过去”;电流环则控制绕组电流的大小与相位,让电机产生刚好够用的转矩。三环逐级嵌套,在毫秒级周期内循环运算。
落到执行层面,补偿分三步:一是误差检测,指令位置与反馈位置不一致时立即产生位置误差并持续更新;二是动态补偿,按误差的方向与大小增加电流、修正换相,必要时短暂降速或暂停,让转子重新跟上;三是超限保护,误差超过设定阈值时按策略报警、停机或输出到位异常,而不是继续“假装走完”。
与纯开环的差异:不只是多一个编码器
纯开环步进的优势依然成立:结构简单、成本低、调试直接,在负载稳定、速度不高、定位要求不苛刻的场合仍然实用。但它把“位置正确”建立在“电机一定不失步”这个假设上;闭环步进则把假设变成实时校验——仍按脉冲或总线指令运动,驱动器却根据反馈调节电流:轻载时降低电流,减少发热和噪音;重载时快速提升电流,提高抗扰动能力。
另一个差异是“可观测性”:开环系统只有指令位置,没有实际位置;闭环系统可持续输出位置误差、电流、速度等状态,便于判断机械卡滞、负载异常或参数是否合理。选型时可参考下表:
| 对比维度 | 纯开环步进 | 闭环步进 |
|---|---|---|
| 位置正确性 | 依赖“不失步”假设,误差无反馈 | 实时补偿,超限即告警 |
| 发热与噪音 | 电流按最坏工况整定 | 随负载动态调整,轻载更安静省电 |
| 负载突变响应 | 无感知,位置静默漂移 | 先补偿后告警,故障可见可控 |
| 调试与诊断 | 凭经验整定电流与加减速 | 可读取误差、电流、速度状态 |
采购决策者可据此判断:闭环步进并非简单替代伺服,而是在步进体系内补齐可靠性与能效短板,适合希望保留步进控制习惯、又需要更高确定性的设备。
负载突变场景:闭环如何“顶住”与“告警”
实际设备中,负载很少恒定。传送带突然卡料、切削阻力增大、垂直轴重力释放、机械导轨阻力变化,都会给电机一个瞬时冲击。开环步进若当前电流和速度无法提供足够转矩,转子就会失步,且往往没有即时反馈。
闭环步进的反应链更主动:编码器先察觉转子滞后,位置误差上升;驱动器随即提升电流或调整速度,尝试把误差拉回;若冲击超出电机转矩极限、误差持续扩大,驱动器会按预设策略报警、减速或停机。它不能违背物理定律,但能避免“默默丢步”:可控的报警停机,通常比位置错乱后继续动作更安全。总线型闭环驱动器还能上报状态,帮助产线快速定位故障。
给一套可操作的估算与排查框架:选型时让连续负载转矩不超过电机额定转矩的七成,并按供电电压档位(如 24V、48V)校核高速段转矩余量;排查偶发偏差时,先调取驱动器误差曲线确认发生时刻与幅度,再对应当时的速度与工况,随后检查机械侧有无卡滞或阻力突变,最后复核电流设定与加减速曲线。
常见问题
问:闭环步进是不是永远不会丢步?
答:不是。它同样受转矩极限约束,超出能力照样会失步;区别在于误差被实时检测并尽力补偿,超出能力时报警或停机,把“静默丢步”变成“可见故障”。
问:加装编码器会增加成本和复杂度,值得吗?
答:闭环确有溢价,但换来失步可检测、发热更低、调试更省时;对负载波动大或定位不容有失的设备,一次返工停线的代价通常足以覆盖差价。
问:能否直接用闭环替换现有开环步进,程序要改吗?
答:多数脉冲/方向型产品沿用通用安装尺寸,原程序基本无需改动;若选总线型(如 EtherCAT、CANopen、RS485),则需在上位机配置通信与状态读取。
本讲小结与后续
闭环步进之所以“能不丢步”,核心在于编码器反馈、实时误差比较和电流/速度动态补偿。它并非永远不会失步,而是在电机能力范围内尽量保持位置一致,超出能力时及时告警。选择时,应关注编码器类型、闭环控制带宽、报警策略以及与上位机的匹配。
若设备负载突变频繁、定位不容有失,可进一步了解 闭环步进驱动器 的分类与选型。本专题还有后续讲次,将围绕一体化电机、总线控制与现场应用继续展开。