三大结构与矩角特性:保持扭矩从哪里来
选型表上的第一个数字是保持扭矩。这个数从哪来?这篇就把反应式、永磁式、混合式三种结构的差别讲清楚,再看矩角特性那条正弦曲线是怎么来的,顺带说清丢步为什么本质上是一次“越界”。
一、三类结构:转矩到底从哪来
Acarnley 在经典教材里按转矩产生机理把步进电机分成三类。这个分法直接关系到力矩大小、步距角粗细和成本高低,看选型表之前先把这三类分清。
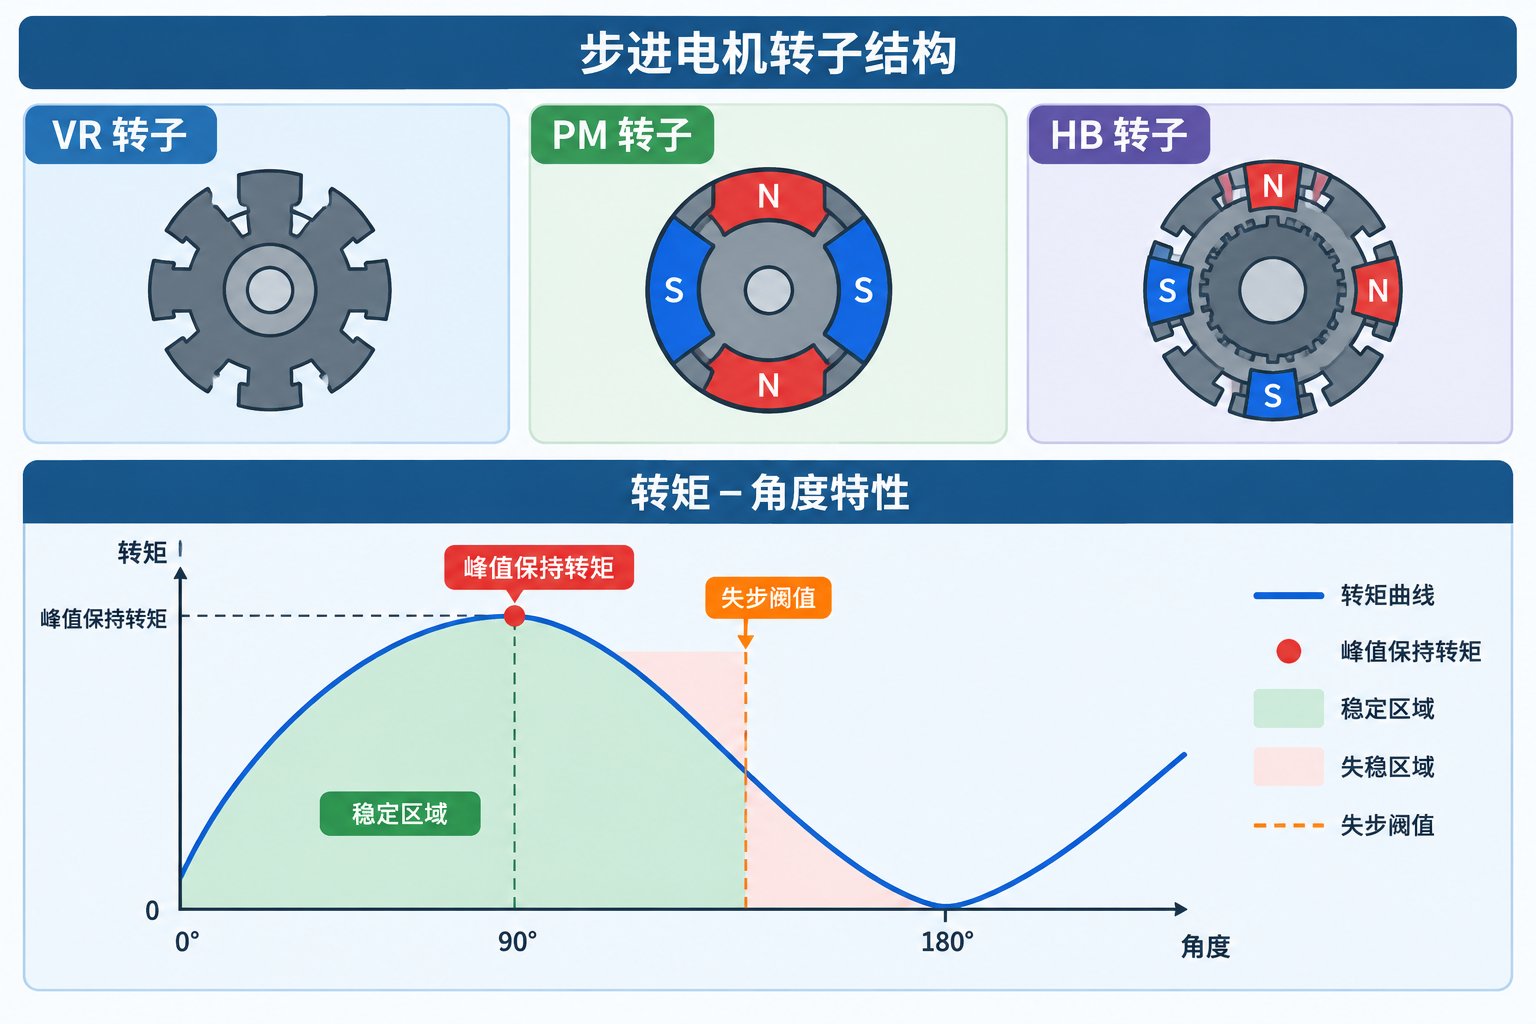
反应式(VR,Variable Reluctance):定转子都是开槽的硅钢片,没有永磁体,只靠定转子齿槽磁阻变化产生磁阻转矩。磁路总想把磁阻调到最小,齿对齿就成了“舒适位”。结构简单、成本低,但力密度(单位体积能输出的转矩)偏低。
永磁式(PM,Permanent Magnet):转子本身就是永磁体,主磁场由它提供,跟定子通电绕组的磁场互相吸引对齐,转矩更大;但转子极数做不多,步距角(每来一个脉冲、绕组换一次通电状态,转子转过的角度)偏大。
| 类型 | 转矩来源 | 优势 | 局限 |
|---|---|---|---|
| 反应式 VR | 齿槽磁阻变化的磁阻转矩 | 无永磁体,成本低 | 力密度低 |
| 永磁式 PM | 转子永磁体主磁场 | 力矩大 | 步距角大 |
| 混合式 HB | 永磁磁场+细齿磁阻变化 | 力矩与细步距兼得 | 结构最复杂 |
二、混合式:1.8° 工业标准是怎么来的
混合式(HB,Hybrid)把两边的好处拼到了一起:转子中部是一块轴向充磁(磁力线沿转轴方向穿过)的环形永磁体,提供主磁场,PM 的大力矩是它给的;两端的转子小齿则接过 VR 的细齿距。
分辨率就是这么提上来的:典型混合式电机转子铣有50个小齿,齿距(相邻两齿的间隔角度)为360°÷50=7.2°;两相绕组按四种状态轮流通电(俗称四拍),每拍走1/4齿距,也就是1.8°,一圈正好200步。1.8°(200步/转)由此成为延续至今的工业标准。
三、为什么齿距越小,分辨率越高
把数字抽象一下:转子磁极与定子齿对齐的位置,就是被轻推一下还能自己回来的稳定平衡点。一圈之内排得下多少个齿距,稳定平衡点就有多密,所以齿距越小,基础分辨率越高。
通电方式再在每个齿距内细分:上一节的四拍,就是把一个齿距切成4个平衡点。说白了,判断一台电机的“底子”,先看转子齿数;驱动器做的事,全发生在这套平衡点框架之内。
四、矩角特性:保持扭矩的来历
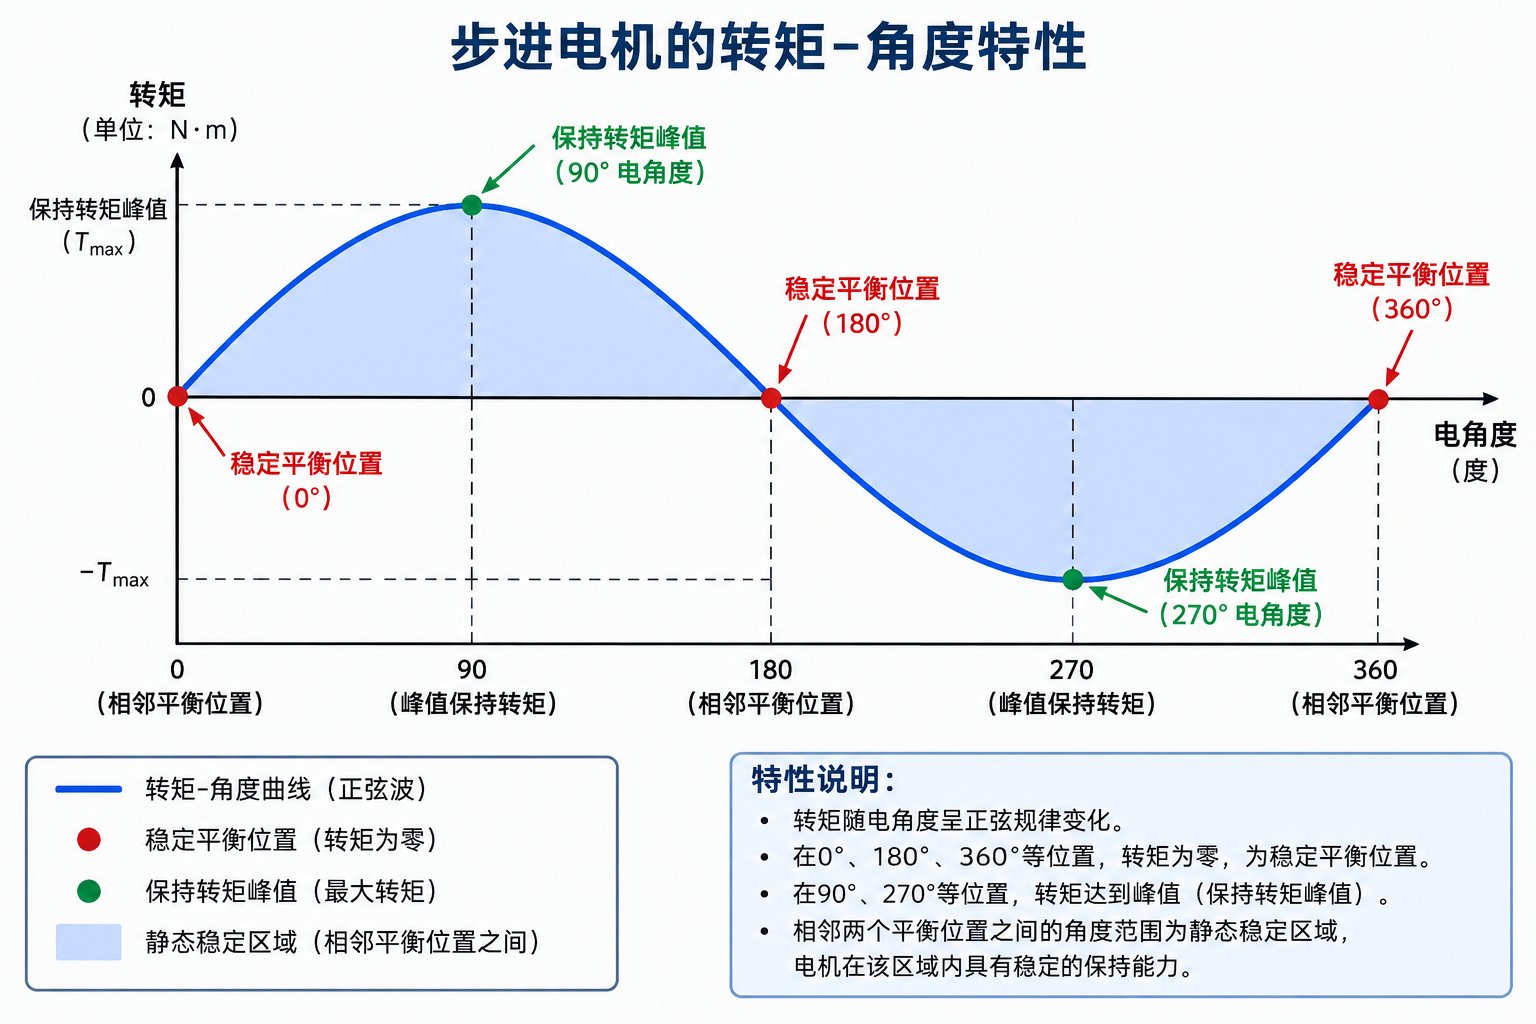
把转子按住,只让它偏离平衡位置一个小角度,看静转矩怎么变,这条曲线就是矩角特性。偏离量叫失调角,用电角度度量:转子每走过一个齿距,电角度就转过360°。
道理不复杂:失调角为零时,齿与齿完全对齐,磁路磁阻最小,各方向磁拉力互相抵消,净转矩为零,这正是稳定平衡点;一旦偏离,磁路要回到磁阻最小的位置,回复转矩随偏差增大,到约90°电角度时达到最大。
整条曲线近似为 T=−Tmax·sin(θe):θe 是失调角,负号表示转矩总指向拉回平衡点的方向。曲线峰值 Tmax 就是保持扭矩,也就是额定电流通电、转子锁住不动时所能抵抗的最大外转矩。
五、静态稳定域:丢步的本质是越界
回复转矩能把转子拉回来,有个前提:失调角没有超出静态稳定域。负载扰动把转子推离平衡点时,只要没越过与相邻平衡点之间的中点(约±半个齿距,对 1.8° 电机即 ±3.6°、±两个步距角),磁拉力就会把它拉回来。
一旦越过中点,转子就会顺着磁拉力滑向下一个平衡点,实际位置和驱动器累计发出的步数相差一个齿距(四拍通电即四步)的整数倍——这就是丢步。丢步不是“没劲”的模糊说法,而是一次确定的越界。
实际选型时,让负载转矩明显低于保持扭矩(常见做法是留出一半以上余量),并按最恶劣工况核对矩角特性;对丢步零容忍的场合,可以加装编码器做成闭环,由驱动器实时纠偏。
小结
- 转矩机理分三类:VR 靠磁阻变化,PM 靠转子永磁场,HB 两者兼得。
- 齿距决定稳定平衡点密度:50 齿、四拍通电,即 1.8°、200 步/转。
- 矩角特性 T=−Tmax·sin(θe),峰值就是保持扭矩。
- 静态稳定域止于相邻平衡点的中点,越过中点=丢步。
▲ 本文知识导图
项目里要先把丢步治住,可以看看慧风源的闭环步进驱动器,用编码器反馈把每一次越界实时纠正回来。