行业应用驱动方案(一):纺织与包装机械的多轴驱动配置
纺织与包装机械是多轴密集设备的典型代表:送纱、牵拉、裁切、横封一环扣一环,任何一轴跟不到位,误差都会被下一工位放大成整线节拍损失。本讲围绕多轴动作衔接与高频启停两条主线,给出一套可直接套用的多轴驱动配置估算框架。
多轴衔接的实质:主从跟随与相位一致
与单轴“点到点”定位不同,纺织与包装设备的大多数轴之间是电子齿轮或电子凸轮关系:主轴或控制器中的虚拟主轴输出相位,从轴按固定比例或凸轮表实时跟随。枕式包装机的送膜、横封、切刀三轴要始终对准色标相位,经编机的成圈主轴与送经轴要保持恒定送经比——同步的实质是“相位一致”,而不是各自定位得准。
由此派生出三条驱动需求:一是轴间跟随误差要小,驱动器位置环带宽与指令延迟直接决定相位滞后;二是动态过程不失步、不超调,否则封切错位直接出废品;三是断料、急停后的相位恢复能力,要求驱动器支持标记回零或原点补偿。这三条也是后文选型对比的评判基准。
启停频度:比额定转速更狠的考核项
选型时很多工程师只看额定转速,但对卷绕、往复摆动类工位而言,启停频度才是第一考核项。包装机横封轴随包速每分钟往复数十到上百次,往复送纱机构每分钟微动数百次,意味着绕组与功率器件每分钟经历上千次电流突变:电机侧是铜损、铁损的反复累积,驱动器侧是开关损耗与制动能量的往复冲击。
后果集中在三处:发热——行业通用参考是 F 级绝缘、电阻法温升限值约 105K,高频启停若长期逼近限值就应降电流或换更大机座;扭矩塌陷——开环步进在中高速区输出扭矩快速下降,加速段“要不到扭矩”就会失步;母线泵升——频繁制动把能量灌回母线,泵升能力不足会触发过压报警。排查顺序建议:先测稳定温升,再看负载扰动下的跟随误差,最后查制动回路与母线电压。
推荐配置思路:先定角色,再定机型与总线
建议按“轴的角色—启停频度—同步要求”三层往下走:
- 分清主从:主轴选带宽高、可输出编码器分频或虚拟主轴的方案;从轴按跟随关系配置电子齿轮比或凸轮表,先保证比例关系正确,再谈动态精度。
- 按频度与惯量定机型:低频大惯量工位优先低压伺服;高频中小惯量的往复工位优先闭环步进——编码器反馈能在失步前报警并补偿,比开环更适合频繁启停。
- 按同步精度定总线:轴数少、节拍低可用“脉冲+RS485 调参”的组合;轴间相位公差紧、需要整线联动的,选 CANopen 或 EtherCAT,用同步帧或分布式时钟对齐各轴指令节拍。
三类常见配置的取舍如下:
| 配置方案 | 轴间同步方式 | 典型适用工位 | 布线与调试要点 |
|---|---|---|---|
| 脉冲型闭环步进 | 控制器统一分发脉冲时序 | 少轴、中低速的送膜、送纱 | 接线简单,同步上限取决于控制器运算节拍 |
| CANopen 总线驱动 | SYNC 同步帧对齐 | 十几轴以内的成圈、送料协同 | 双绞屏蔽总线,注意终端电阻与波特率规划 |
| EtherCAT 总线驱动 | 分布式时钟,同步抖动小 | 高速横封、多轴电子凸轮 | 关注拓扑结构与各从站周期的一致性 |
两条经验判据:当从轴跟随误差吃掉工艺公差的一半以上,就该从脉冲方案升级到总线方案;当高频启停使温升持续逼近限值,就该从开环升级到闭环或低压伺服。
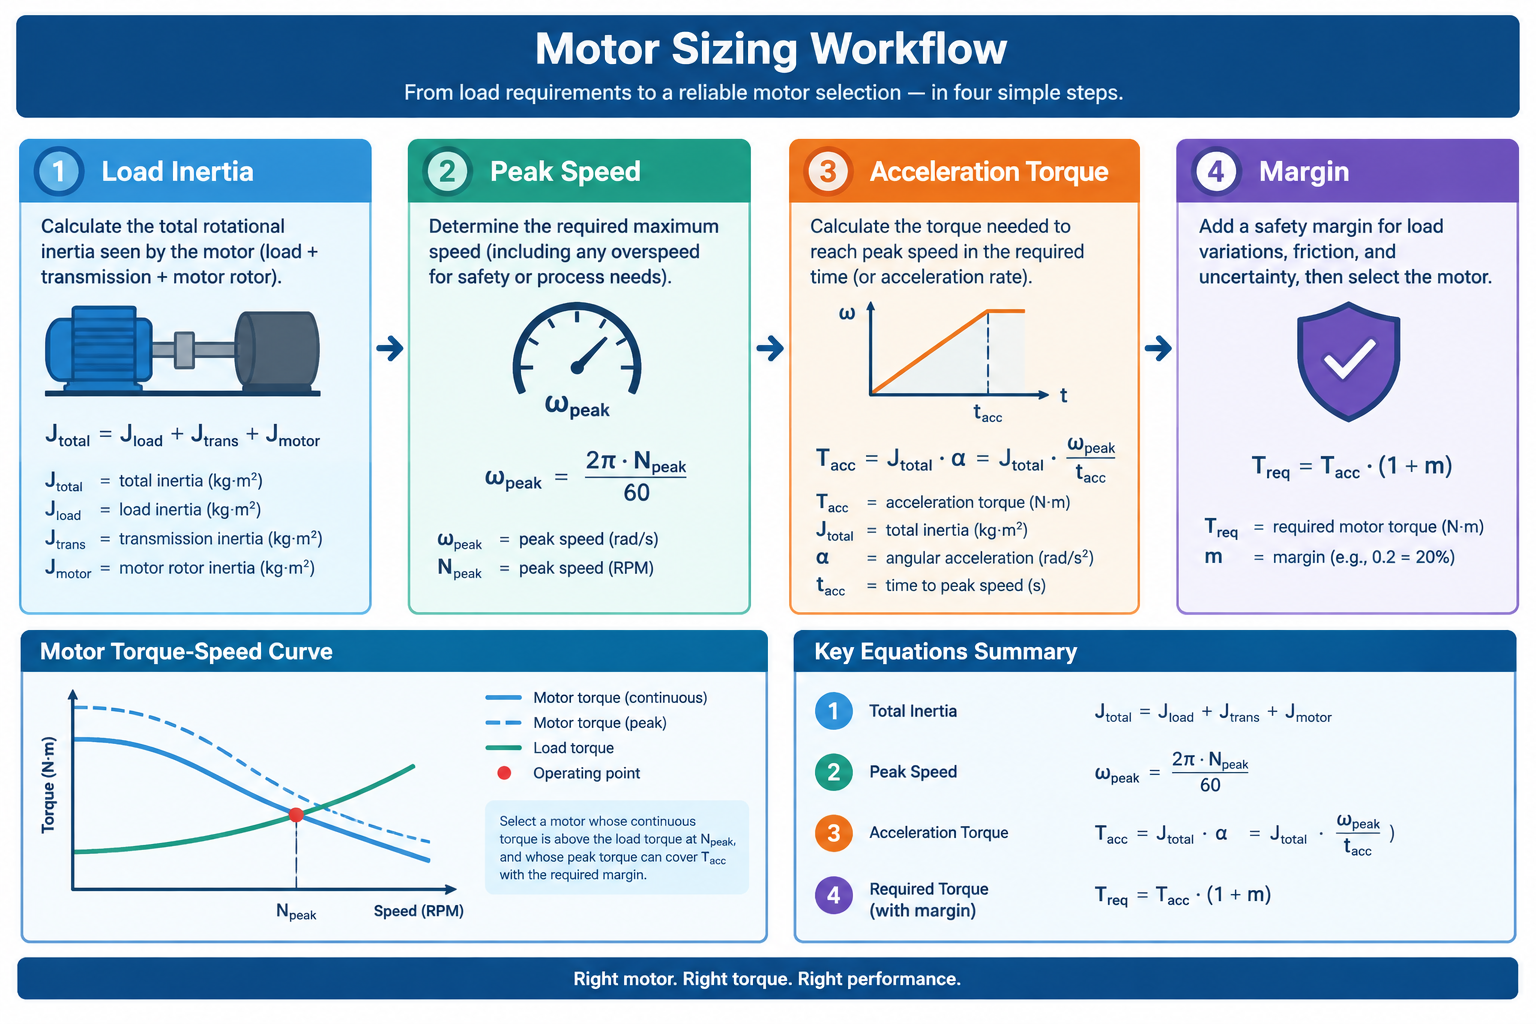
可复用的四步估算法:以横封摆臂为例
以一台每分钟动作 40 次的横封摆臂(直接驱动)为例,走一遍估算流程:
- 折算惯量:摆臂负载折算到电机轴约 0.06 kg·m²,电机转子惯量按同机座常见量级 0.008 kg·m² 计,惯量比约 8:1,在闭环步进的可接受范围内。
- 反推峰值转速:摆角 120°(约 2.1 rad),单次运动段约 0.5 s,按三角速度曲线峰值角速度约 2×2.1÷0.5=8.4 rad/s,折约 80 rpm,处于步进电机的舒适区。
- 算加速扭矩:加速段约 0.25 s,角加速度约 34 rad/s²,加速扭矩约 0.068 kg·m²×34 rad/s²≈2.3 N·m,再叠加摩擦与封切工艺阻力约 0.4 N·m。
- 留裕量选档:峰值约 2.7 N·m,按 1.5 倍裕量选保持扭矩 4 N·m 以上档位,并复核驱动器在 80 rpm 附近的可用扭矩曲线是否留有余量。
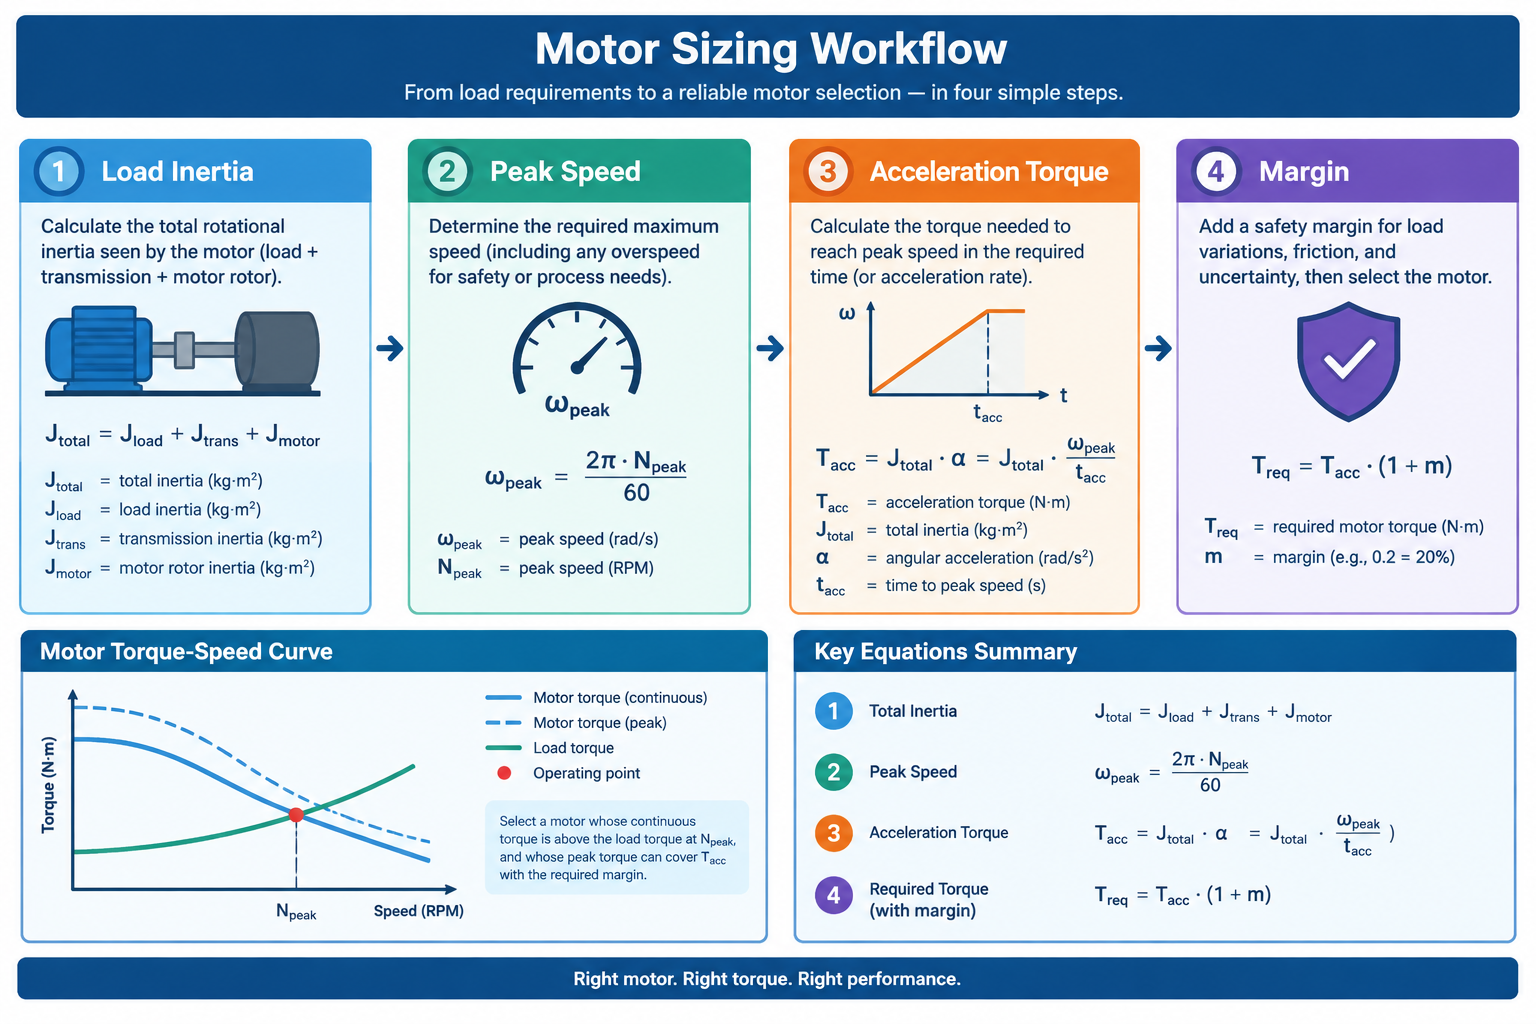
这套“惯量比→峰值转速→加速扭矩→裕量”的四步法同样适用于送纱、纠偏、送膜轴:把整线工位节拍列成表格逐轴过一遍,初选后再回到上一节校核同步方式——选型不是一次算完,而是机型与总线方案的往返迭代。
常见问题
问:多轴协同一定要上 EtherCAT 吗?
答:不一定。轴数少、节拍低、相位公差宽松时,脉冲型闭环步进完全够用;当跟随误差开始吃掉工艺公差,或轴数较多需要整线联动时,CANopen/EtherCAT 在同步精度与布线维护上的优势才真正兑现。
问:高频启停下电机发烫,怎么判断是否超标?
答:先对照绝缘等级的温升限值——F 级按电阻法约 105K,可用点温计测外壳温度辅助判断;若稳定温升持续逼近限值,依次检查驱动器停机降流设置、电流档位是否偏大,再考虑加大机座或改用低压伺服。
问:闭环步进还会丢步吗?
答:编码器闭环能在失步瞬间报警或自动补走,丢步概率大幅降低,但不改变扭矩极限——负载突变或加减速过猛仍会触发位置误差报警。报警频发就是选型偏紧的信号,应回到四步估算法复核惯量比与扭矩裕量。
小结与下讲预告
本讲三句话带走:同步的本质是相位一致,启停频度决定机型档位,四步估法定扭矩、再回头定总线。把这三条带回产线,多数多轴配置的争议都能快速收敛。
本专题《行业应用驱动方案》还有后续讲次,将陆续拆解机床上下料、物流分拣等场景的多轴配置。若想先把纺织与包装工位的方案落地,可从我们的闭环步进驱动器分类页按机座与总线形式开始筛选。