行业应用驱动方案(三):医疗与实验设备的低噪音驱动实现
实验室内一声机械啸叫,可能就是客户放弃一台设备的理由。本讲拆解医疗与实验设备噪声与振动的来源,讲清低速平稳的实现机理,并给出静音驱动的参数取向与一套可落地的选型、排查顺序。
噪声与振动从哪里来:三条路径
电机“响”几乎都能归到三条路径上。分清路径,后续每一步调整才有方向,也能避免“调细分无效就换电机”的盲目试错。
- 电磁路径:绕组电流偏离理想正弦时,转矩随转子位置波动,表现为齿槽转矩与转矩纹波;静止满流时,磁致伸缩还会发出持续嗡鸣。
- 驱动路径:电流环依靠斩波(PWM)维持设定电流,若开关频率落在 8–16 kHz 这一人耳敏感区,电流纹波会以啸叫形式直接暴露。
- 机械路径:联轴器刚度、丝杆或皮带的弹性与负载惯量构成弹簧—质量系统,转矩谐波一旦接近固有频率,微小激扰会被结构放大数倍。
现场判别并不难:使能静止就响,多半是保持电流与斩波的问题;只在某段转速突然变大,基本可判定结构共振被转矩谐波激发;断电后手转仍有异响,则是摩擦、轴承或装配的机械问题。先归类再动手,比反复换驱动更能省时间。
低速平稳:医疗场景为什么更难
医疗与实验设备的运动窗口与通用自动化很不一样:移液、进样、蠕动泵送、光学扫描,典型转速常常只有几到几十转每分钟,且大量时间处于低速匀速或频繁启停。低转速意味着激扰频率也低——以 1.8° 步进电机为例,30 r/min 匀速运行时全步激扰约 (30/60)×200 = 100 Hz,恰好落在结构与听感都敏感的频段,这就是同一台设备“中高速安静、低速嗡响”的常见原因。
上一讲《3C 与激光设备的高精度驱动要点》讨论过细分与精度的关系——细分数并不线性转化为定位精度。在医疗与实验场景,细分的价值换了一个方向:它主要服务低速平稳与听感。把 100 Hz 的主激扰经 16 细分搬到 1.6 kHz,幅值随之下降,剩余部分再交给电流环与结构处理。但要注意收益递减:低速下反电动势很小,电流能否被精确输出为正弦,比细分数字本身更关键,这正是闭环正弦电流控制优势最明显的工况。
静音实现:从电流波形到机械配合
驱动侧有三件最有杠杆的事。一是开关频率:把斩波频率提到 20 kHz 以上(常见 25–40 kHz),开关噪声移出可听域,电流纹波同步下降,代价是开关损耗与温升上升,大电流工况需核对温升限值。二是按需给流:转矩按负载曲线留 30%–50% 裕量即可,电流不必顶到电机上限——过大的静止电流只会换来嗡鸣与发热。三是待机降流:设备大量时间在等待与保持,静止电流降至 50%–70%,啸叫与温升都会明显改善。
闭环是另一层杠杆。编码器反馈配合正弦电流控制,可在低速段实时修正电流相位与幅值,抗谐振功能还能在共振点主动施加阻尼。权衡集中在位置环刚度:刚度过高,电机会在目标点附近高频抖动并发声;过低则跟随性变差。建议从中等刚度加自动整定确定基线,再按现场听感逐级微调。
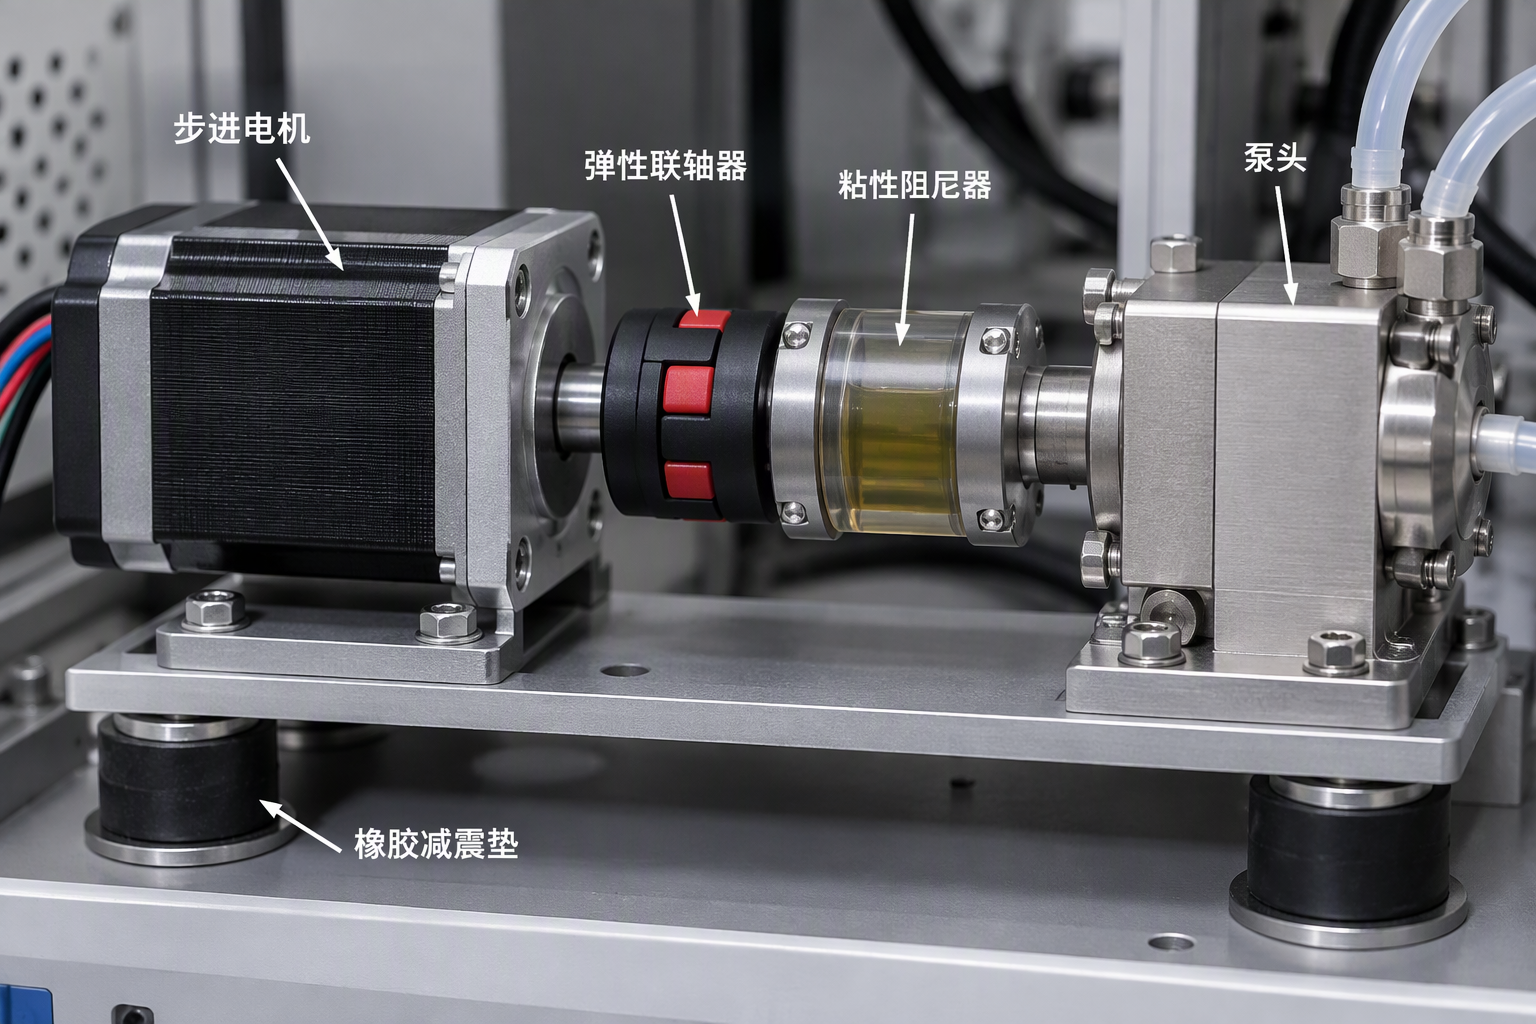
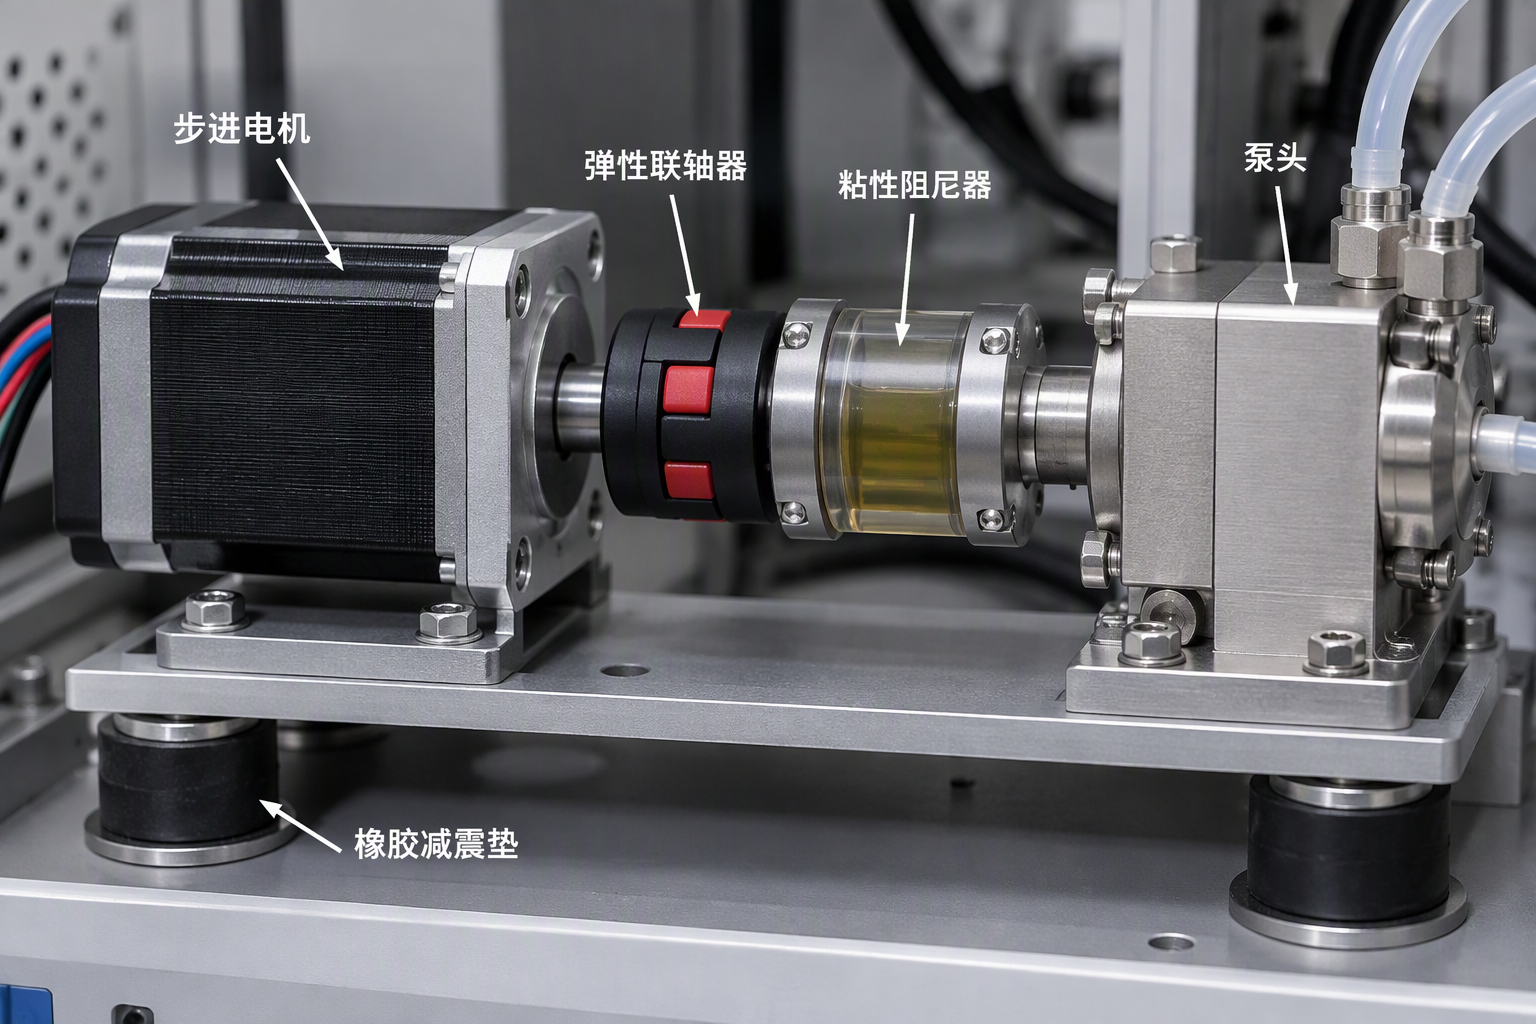
机械侧同样不可省:弹性联轴器或同步带可隔离高频传递、抬高固有频率;惯性阻尼器对中频共振收效明显;底座加减振垫、避免悬臂细长杆,都能降低结构放大倍数。给一个估算框架:单自由度固有频率 f ≈ (1/2π)×√(K/J),取折算惯量 J = 5×10⁻⁵ kg·m²、联轴器扭转刚度 K = 50 N·m/rad,可得 f ≈ 160 Hz——若实测噪声峰恰在 150–170 Hz,优先换更软的联轴器,比反复调驱动参数更有效。
参数取向与选型验证清单
下表把静音取向整理成可逐项核对的参数组合:
| 参数 | 静音取向 | 对噪声的作用 | 权衡点 |
|---|---|---|---|
| 斩波/开关频率 | ≥20 kHz(常见25–40 kHz) | 移出可听域、降低电流纹波 | 开关损耗与温升上升 |
| 运行/保持电流 | 按转矩曲线留30%–50%裕量 | 减小嗡鸣与发热 | 裕量不足有失步风险 |
| 待机降流 | 启用,降至50%–70% | 消除静止啸叫 | 恢复时间影响启动力矩 |
| 细分数 | 16–64 起步,重波形质量 | 压低低速脉动 | 过高细分收益递减 |
| 闭环刚度/增益 | 中等刚度+自动整定 | 主动抑制共振抖动 | 过高增益引发高频抖噪 |
- ① 盘点运动剖面:各工况转速、启停频次、静止保持时长;
- ② 定电流、核温升:按负载转矩曲线选电流,设备内电机常用 B 级、F 级绝缘,为散热留余量;
- ③ 核对驱动能力:开关频率、细分、降流、抗谐振是否可设;
- ④ 预留机械手段:弹性联轴器、阻尼器与减振垫的安装空间;
- ⑤ 同工况验收:同一程序同一点位,用 A 计权声压级与振动加速度做改造前后对比,避免“感觉变安静”的主观结论。
若做现场改造,建议排查顺序:先静止听(电流与斩波频率)→ 匀速扫速找共振点 → 调闭环刚度与抗谐振 → 最后处理机械路径。顺序反了,常在驱动上耗尽时间,问题却出在一根没锁紧的联轴器顶丝上。
本专题还有后续讲次,将继续拆解不同行业的驱动方案。若想直接为设备选择低噪声驱动,可从慧风源的闭环步进驱动器系列入手——编码器反馈与正弦电流控制,正是低速平稳的地基。
常见问题
问:细分调到 256 是不是就彻底安静了?
答:不是。16–64 细分通常已显著降低低速脉动,更高细分受电流环线性度限制、收益递减;电流波形质量、开关频率与降流策略往往比细分数更关键。
问:闭环步进与低压伺服,哪个更安静?
答:低压伺服的正弦电流控制更彻底,低速平稳上限更高;闭环步进配合抗谐振与待机降流已能满足多数实验设备要求,且成本与布线更友好,建议按平稳指标与预算权衡。
问:换了静音驱动器仍偏响,先查什么?
答:按顺序排查:使能静止是否啸叫(电流设置)→ 匀速扫速定位共振峰(结构)→ 调刚度与抗谐振(驱动)→ 断能手转是否异响(摩擦与装配)。