电机家族全景:四类电机怎么选,从有刷直流说起
选电机时最先卡住人的问题:有刷直流、无刷、步进、感应这四类,怎么先把“类”定对,再谈型号。下面用一张表看清各类电机的天生档位,再拿最简单的有刷直流,把电枢、机械换向、反电动势三个核心概念讲清楚。
一、选型先选“类”,别急着比参数
很多人选型一上来就对比扭矩曲线、安装尺寸和价格,比了几天越比越乱,最后凭印象拍板。
问题出在顺序上:扭矩、转速这些参数,只能在同一类电机内部比,跨了类就没法比。
做法是分两层:先按负载需求把类别定下来,再在类别里挑型号。类别决定性能的天花板,型号只是在天花板下面做微调。
二、四类电机,各占什么档位
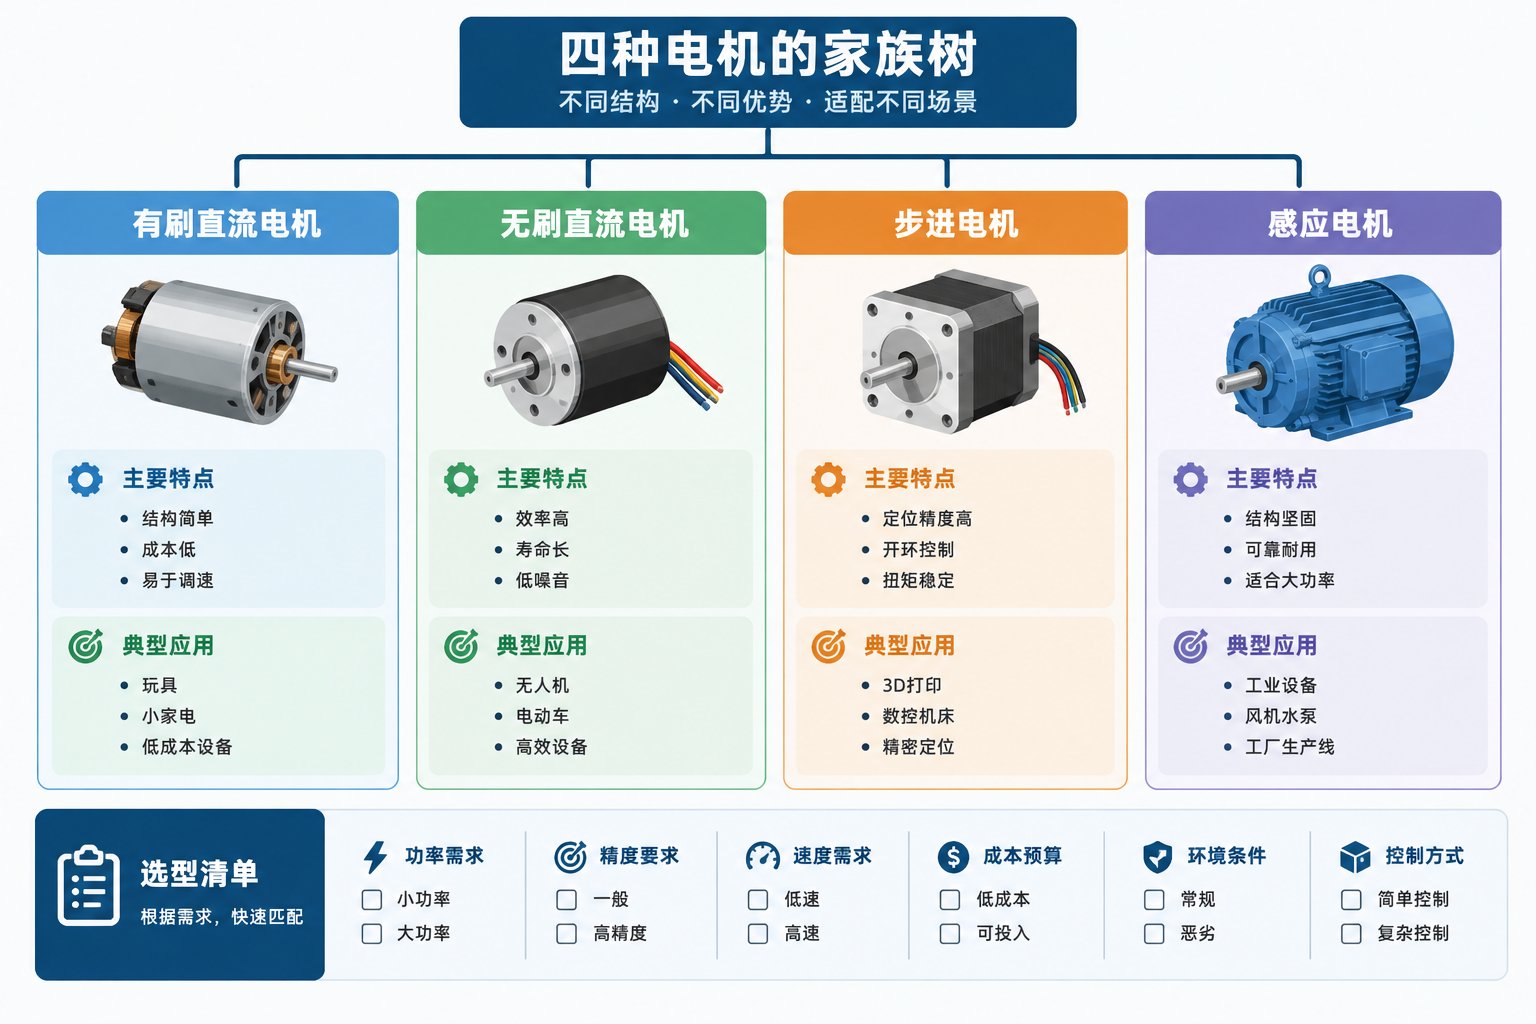
按换向方式和转子结构分,工业设备常用的旋转电机就这四大类。下面说的“天生档位”,指的是每类电机在速度、扭矩、精度、成本上的先天区间,驱动技术能优化,但很难颠覆这个区间。
- 有刷直流电机:电枢(产生扭矩的绕组)配碳刷与换向器,通直流电就转,结构最简单,成本也最低。
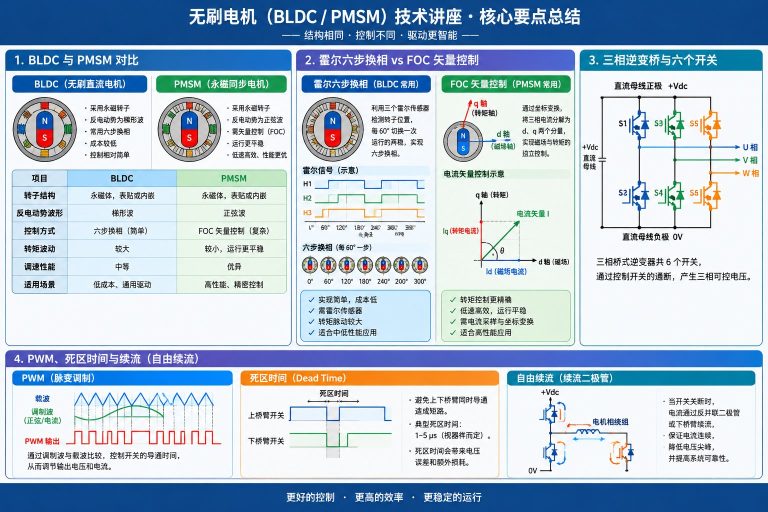
- 无刷直流与永磁同步电机(BLDC/PMSM):永磁转子,换向交给控制电路完成,不用碳刷,效率和转速都更高。
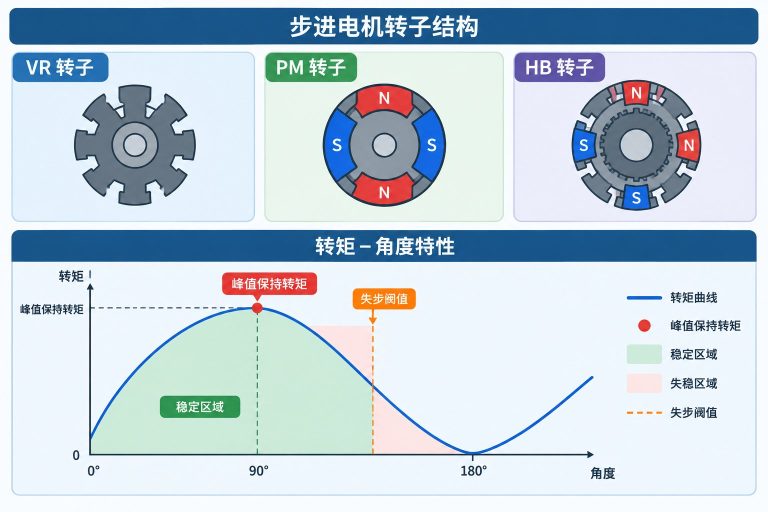
- 步进电机:定子磁场随脉冲信号一步步切换,转子跟着一步步走,不装位置传感器也能定位(即开环控制)。
- 感应电机:又称异步电机,定子旋转磁场在转子绕组中感应出电流,带动转子转起来。
四类电机的档位对比和典型应用,列在下面这张表里:
| 类型 | 天生档位 | 典型应用 |
|---|---|---|
| 有刷直流 | 调速容易、成本最低,寿命受碳刷限制 | 小家电、电动工具、汽车附件 |
| 无刷 BLDC/PMSM | 效率高、转速高、动态响应好,成本较高 | 无人机、电动车、机器人关节 |
| 步进电机 | 低速扭矩大、开环可定位、性价比高,高速乏力 | 3D打印、雕刻机、送料机构 |
| 感应电机 | 结构皮实、适合大功率连续运行,难精确定位 | 风机、水泵、机床主轴 |
三、从有刷直流讲起:先弄懂三个概念
为什么拿有刷直流开讲?它结构最简单、特性最直观,不少经典电机教材第一章就是它。这三个概念弄明白了,后面再看别的电机会顺很多。
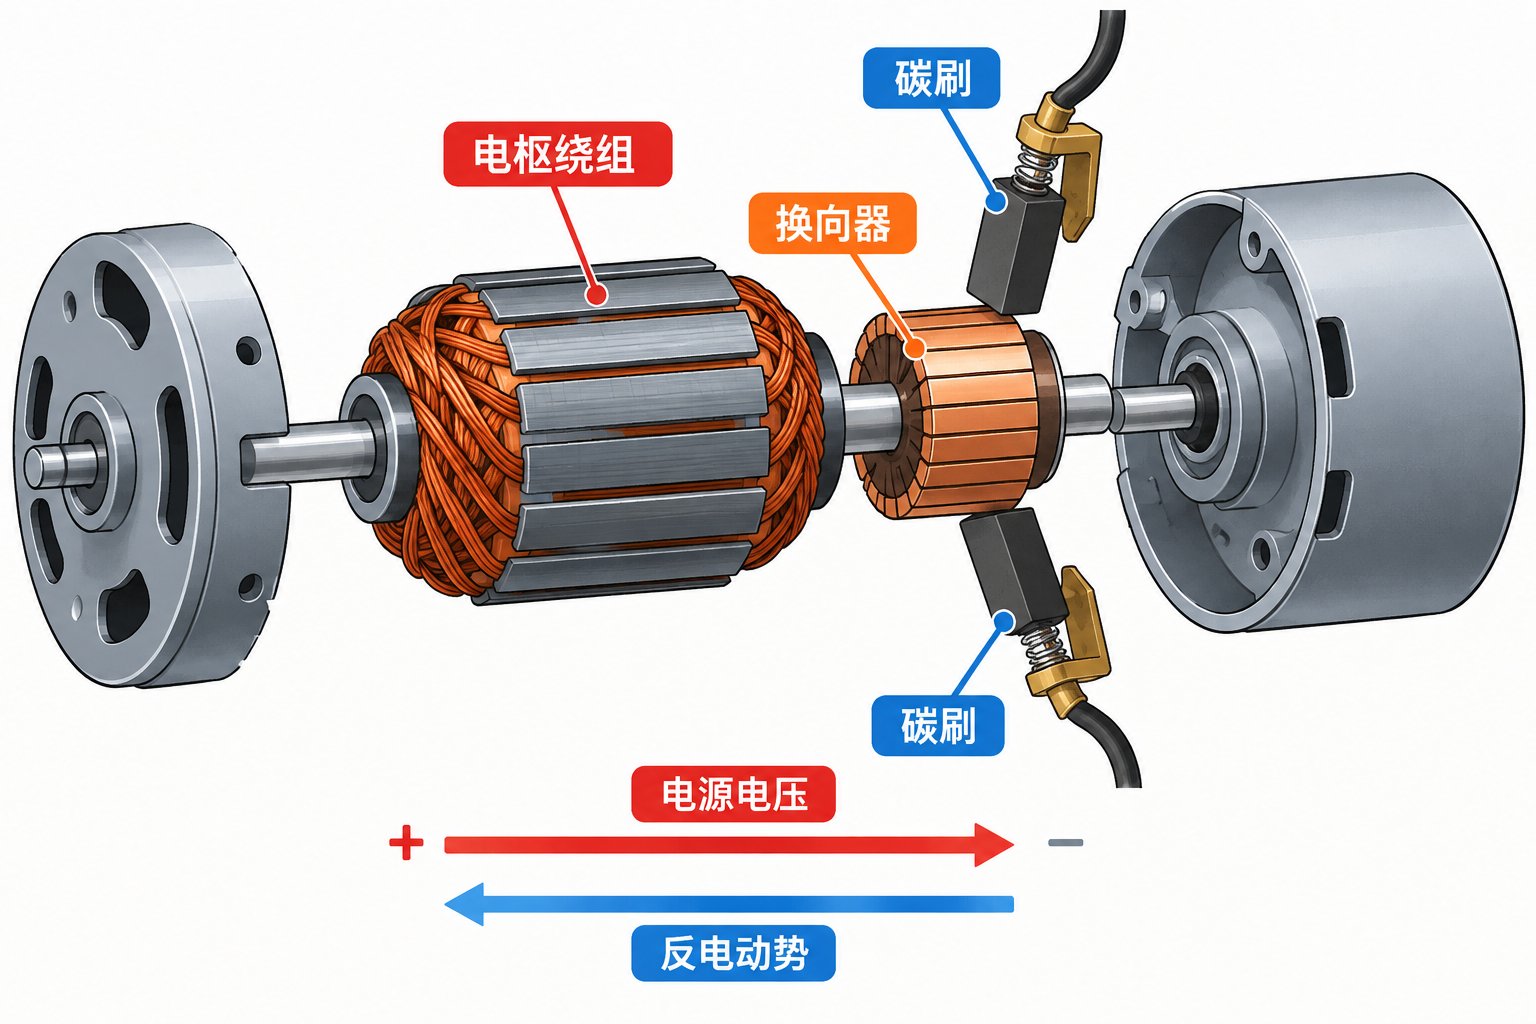
- 电枢:电机里产生电磁扭矩的绕组。在有刷直流电机里,就是随转子旋转的那组线圈。
- 机械换向:碳刷紧压换向器,转子每转过一定角度,就自动切换线圈里的电流方向,让扭矩始终朝同一个方向推。
- 反电动势:旋转的线圈在磁场里会反向“发电”,产生与电源电压方向相反的电压;转速越高,反电动势越大。
四、有刷直流:天生会调速,也天生有软肋
有刷直流最经典的调速特性,就是反电动势给的:升高电压,电流增大、扭矩变大、转速上升。
转速一高,反电动势跟着增大、电流回落,转速自己就稳在新的平衡点。调电压就是调转速,几乎用不上控制算法。
软肋也出在同一套结构上:碳刷和换向器始终在滑动摩擦,会磨损、会打火花,寿命一到就得停机更换。无刷和步进电机的出现,很大程度上就是为了迈过机械换向这道坎。
五、一张清单,对号入座
把天生档位和常见负载对起来,选型路径大致是这么几条:
- 小功率、成本优先、能转就行:有刷直流。
- 追求高效率、高转速、快响应:无刷直流或永磁同步电机。
- 低速定位、中小负载、控制从简:步进电机配一台驱动器。
- 大功率、连续运行、无需精确定位:感应电机。
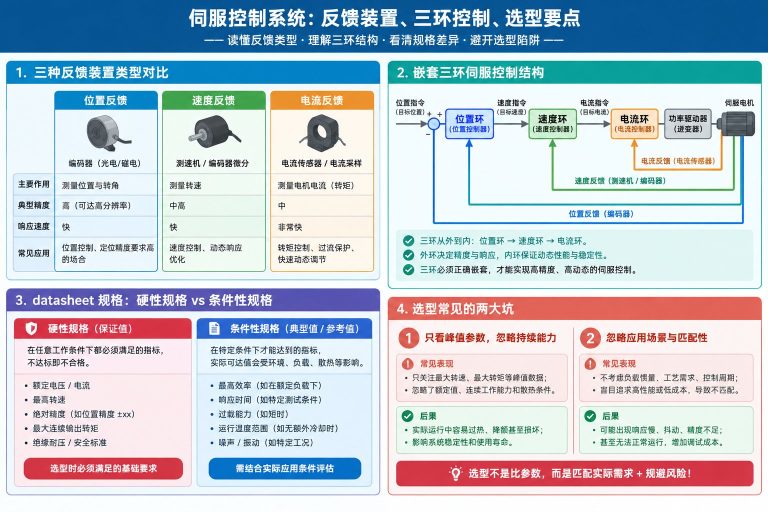
定位要求不低,又不想一步到位上伺服(用传感器反馈实现精密控制的电机系统)呢?
在开环步进的基础上加装编码器(实时测量位置的传感器),做成闭环步进驱动器,往往就是步进和伺服之间性价比更高的那个答案。
步进还是伺服:入门阶段最后一道选择题
需求一旦走到“要精确定位”这一步,路基本只剩两条:步进和伺服。两者性子差在哪,入门阶段最好就分清楚:
- 控制方式:步进靠脉冲开环走位,不接反馈、接线简单;伺服靠编码器闭环纠偏,需要参数整定。
- 低速表现:步进低速易共振,停着不动也通满电流发热;伺服低速平稳,静止只保持小电流。
- 速度上限:步进的矩频特性决定高速出力陡降;伺服可恒功率提速到数千转每分。
- 成本构成:步进系统便宜、免整定;伺服贵在电机加编码器加调试工时,但把长期可靠性算进来,账更优。
- 判断口诀:预算紧、负载稳、速度低,选步进;动态要求高、丢步零容忍、无人值守,选伺服,闭环步进是两者的折中。
结语
到这里,四类电机的全景有了,借有刷直流打下的概念底子也在了。
▲ 本文知识导图
手头项目正被丢步、过冲折腾的,可以先看看慧风源的闭环步进驱动器,用编码器反馈把“走不准”变成“走得准”。