整步、半步与微步的几何本质与精度边界
驱动器面板上的整步、半步、微步三个选项,很多工程师天天在设,却未必说得清三者差在哪,更说不清微步能不能换来精度。本文从两相电流的合成磁势讲起,把三种模式的几何原理、力矩代价和精度边界一次讲清,读完可以直接对号入座选模式。
一个前提:转子只认合成磁势的方向
两相步进电机定子上有 A、B 两组绕组,通电流就产生磁势(可理解为吸引转子转动的磁力,方向沿绕组轴线、大小与电流成正比)。两组磁势按矢量叠加,得到一个合成磁势矢量。
不管设成整步、半步还是微步,转子都只追着这个合成矢量走。三种模式的全部区别,就在于让这个矢量怎么迈步。
整步与半步:状态数决定步距
整步模式下两相绕组同时通满额定电流,只切换电流方向,一个电周期只有四种状态:A+B+→A-B+→A-B-→A+B-,合成矢量每步跳 90°(电角度),转子走一个整步距角。1.8° 电机的转子齿距是 7.2°,一个电周期转子恰好转过一个齿距,四个整步就是 7.2°÷4=1.8°。
半步是在四个双相状态之间插入四个单相状态,凑成八种状态,矢量每步跳 45°,步距角减半到 0.9°。分辨率翻倍,代价也跟着来了。
单相通电那几步,磁势幅值只有双相状态的 1/√2≈0.71,力矩也只剩约 0.71 倍。相邻两步力矩一大一小,转子转速跟着忽快忽慢,低速时有可感知的顿挫,这就是半步的力矩波动。
微步:把方波换成正弦
微步干脆不做通断切换:两相电流按 Ia=I·cosθ、Ib=I·sinθ 连续变化(I 为相电流幅值,θ 为随时间递增的电角度),合成矢量幅值恒定为 I,方向随 θ 匀速旋转,转子跟着矢量转动。
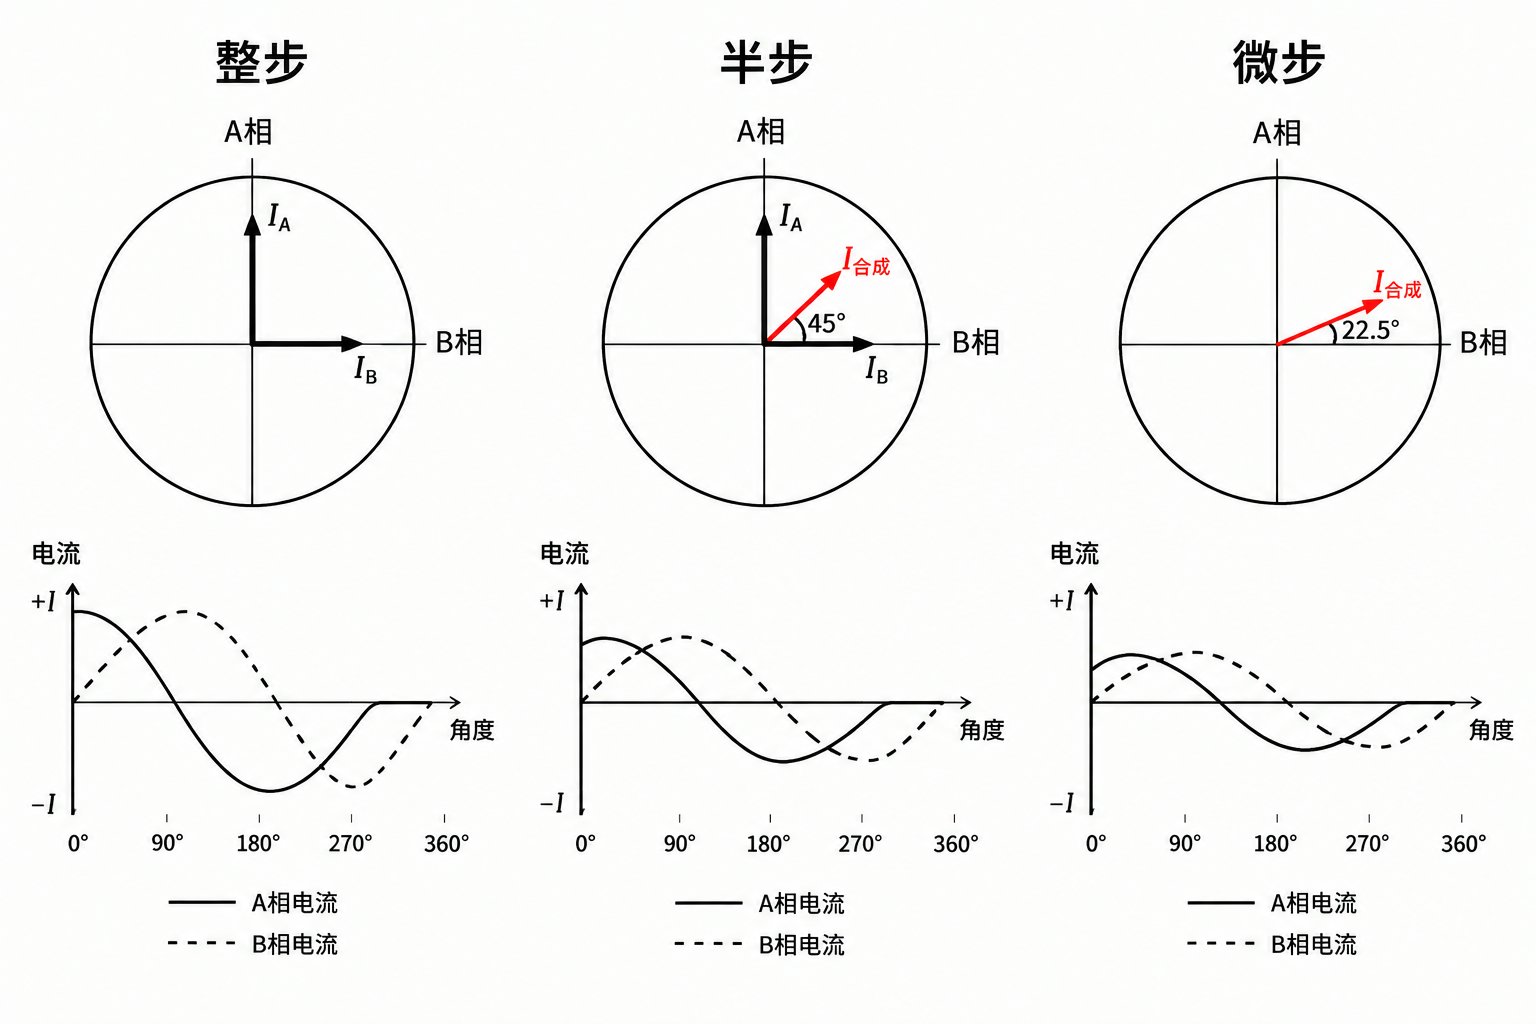
所谓 16 细分,就是把一个整步距角切成 16 份,1.8° 电机每份 0.1125°;256 细分名义上每份只有 0.007°。细分越高,电流波形越接近正弦,台阶越小。
| 模式 | 电流状态数 | 每步矢量转角 | 力矩表现 |
|---|---|---|---|
| 整步 | 4 | 90° | 幅值最大,单步力矩最足 |
| 半步 | 8 | 45° | 单相步约为双相的 0.71 倍,有波动 |
| 微步 | 随细分数增加 | 90°÷细分数 | 幅值不变,单步恢复力矩变小 |
微步的三重收益
先补个背景:步进电机低速运行时有个老毛病,每走一步,电流切换的冲击都让转子绕新平衡点来回振几下,当步进节奏接近转子固有的振荡频率时,振荡被一步步放大,严重时丢步(指令在走、转子没跟上)甚至啸叫,这就是低频共振。微步的收益大多与此有关。
- 低速更平滑:每步注入系统的能量变小,共振激励被压弱,电机不容易在某个转速段抖起来;
- 运转噪音更低:电流台阶变小,纹波和电磁噪音跟着降,低速段尤其明显;
- 理论分辨率更细:名义步距角可以切到很小,控制指令能下得更密。
这三条收益都属于动态品质,跟定位精度是两码事,下面单独拎出来讲。
微步换不来精度的两道坎
第一道是负载角。转子靠磁场弹力被合成矢量拽着走,只要轴上有负载力矩(哪怕只是摩擦),转子就滞后矢量一个负载角,负载越大滞后越多。
负载一变,负载角就跟着变,转子的实际角度误差也在变,而驱动器不测转子位置,对此毫无感知。
第二道是制造公差。转子齿距的加工误差决定电机本底精度,空载步距角误差行业常见在 ±5% 左右,1.8° 电机即 ±0.09°。微步再细,也细不过这个本底极限。看到“256 细分”的宣传要清楚:它承诺的是平稳,精度还得看电机本体。
细分的隐性代价:单步力矩变小
微步只是把矢量方向切得更密,矢量幅值没变,电机的最大保持力矩(通电憋住不转的极限力矩)就没变。但步距角变小了,单颗微步的恢复力矩(把转子拉回新平衡点的力矩)峰值约为最大保持力矩的 sin(90°÷细分数) 倍,近似与细分数成反比,16 细分时约为整步的一成。
细分数越高,单颗微步扳得动的负载越小。现场常见的情况是:摩擦偏大、细分又开得很高,转子跟不上单颗微步,出现小幅滞后;负载大到一定程度,该丢的整步照样丢。
工程结论:平稳选微步,精度靠外功
微步买到的是平稳与安静,不是精度。对噪音和低速平稳敏感的设备,细分尽管开高;高速大负载场合,细分适度即可,把余量留给力矩。
精度要求高,路径有两条:一是机械传动,用减速比或丝杆导程把每步输出位移摊薄,顺带放大可用力矩;二是闭环,编码器实时测转子位置,负载角漂移和丢步都能在线补偿。
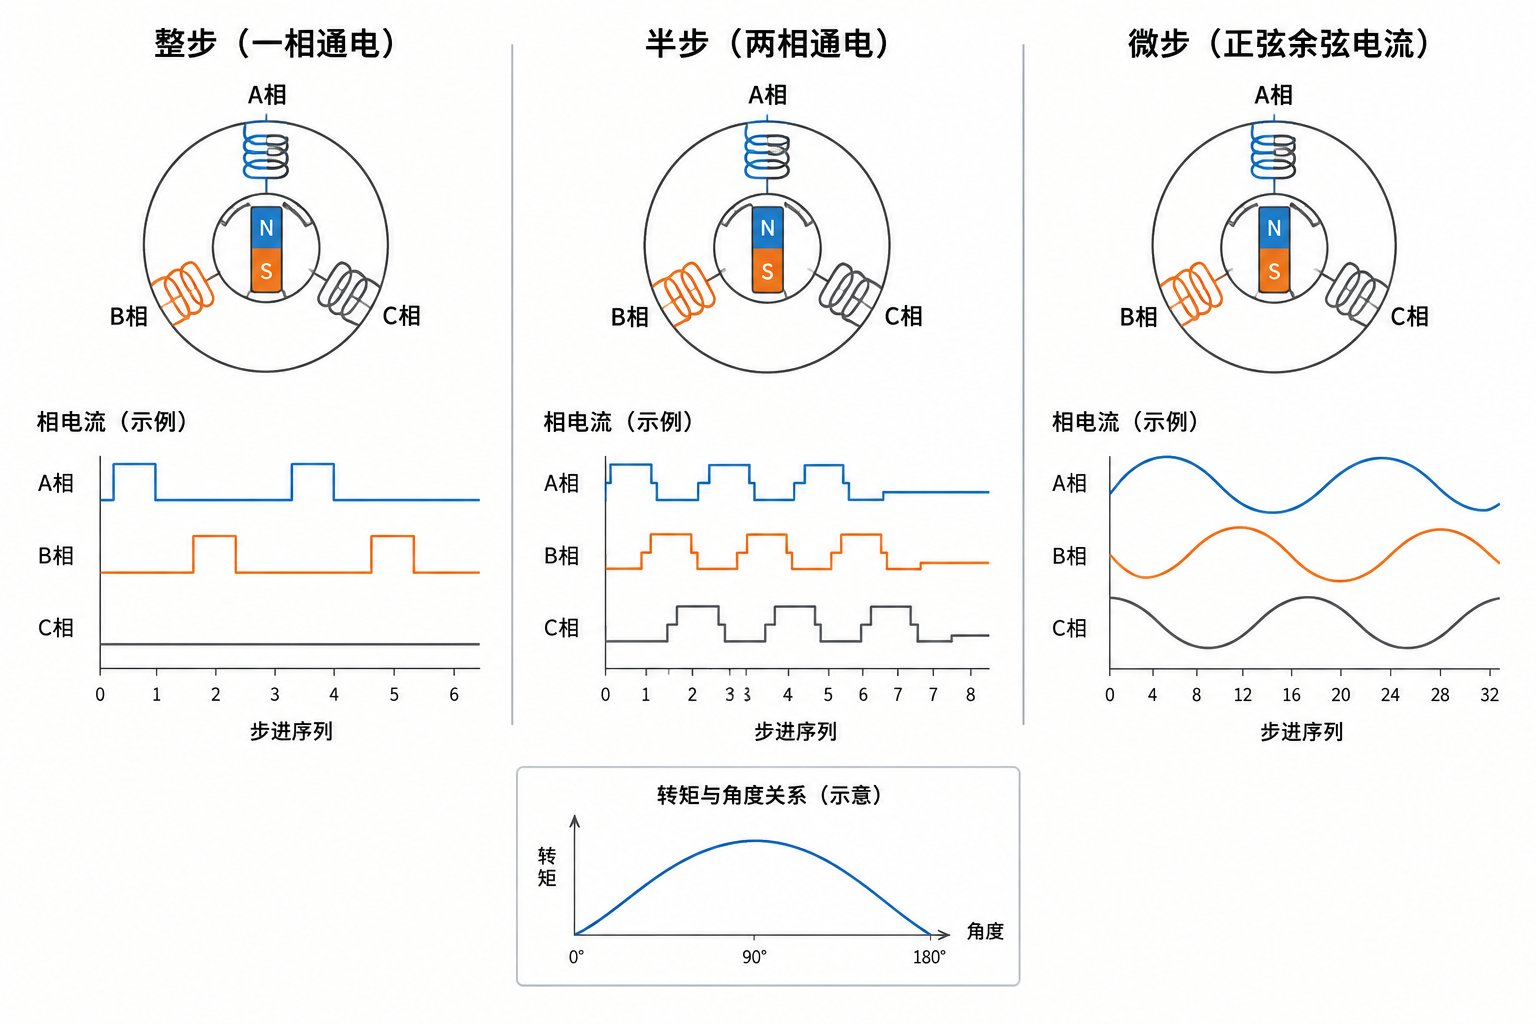
▲ 本文知识导图
最后收拢一下:整步是四种状态的硬切换,半步八种状态但力矩有波动,微步按正弦、余弦规律供电,买来的是平滑、安静和名义分辨率,精度上限仍卡在负载角与齿距公差上。设备若在定位可靠性与噪音之间两头为难,可以看看我们的闭环步进驱动器。