无刷电机的电子换向与驱动器功率级
电机与驱动新手通识(二):无刷电机的电子换向与驱动器功率级
这篇回答一个问题:去掉碳刷之后,换向由谁接手?顺带分清 BLDC 和 PMSM、霍尔换向和 FOC 的差别,再看三相逆变桥、PWM、死区、续流为什么一个都少不了。
换向器去哪了:从机械换向到电子换向
有刷电机靠碳刷和换向器的机械接触,给绕组轮流供电;无刷电机把这套机构搬进驱动器,由功率开关按转子位置轮流导通绕组,这就是电子换向。
说白了,无刷电机本体只是“永磁转子+多相定子绕组”,自身不会换向,直接通电也不转,换向全由驱动器承担。
驱动器要换向,先得知道转子转到哪了——位置从哪来,主流分两条路:霍尔换向和 FOC。
BLDC 和 PMSM 差在哪:看反电动势波形
两者本体结构一样:永磁转子加三相定子。真正的分野在反电动势(转子旋转时绕组中感应出的电压)的波形,以及配套的驱动方式。
BLDC 的反电动势近似梯形,习惯搭配方波驱动;PMSM 近似正弦,习惯搭配正弦驱动。波形跟驱动方式对上号,系统才顺。
| 对比项 | BLDC(方波派) | PMSM(正弦派) |
|---|---|---|
| 反电动势波形 | 近似梯形波 | 近似正弦波 |
| 常见驱动方式 | 六步方波 | 正弦波 / FOC |
| 转矩平滑度 | 换相有脉动 | 平滑安静 |
| 典型场景 | 风机、水泵、电动自行车 | 伺服、关节模组、精密传动 |
霍尔换向和 FOC:一句话说清差别
霍尔换向:定子装三只霍尔传感器(感应磁极极性、输出电平信号的微型位置开关),像路标一样,磁极走到哪一格它报哪一格,驱动器照表换相。它只回答一个问题:该给谁通电。
FOC(磁场定向控制)一句话原理:实时算出转子磁场角度,把定子电流拆成磁场分量与转矩分量分别调节,让定子磁场始终以最佳角度牵拉转子。
取舍也好记:霍尔是“到点换相”的开关逻辑,便宜皮实;FOC 是“连续控流”的矢量运算,平滑高效。
方波和正弦:噪音与平滑度的差别在哪
方波(六步)驱动整块通电、整块切换,控制简单,开关损耗也低;但换相瞬间转矩出现台阶,低速时有顿挫感,电磁噪音也更明显。
正弦驱动让三相电流连续按正弦规律变化,转矩平滑、运转安静,代价是算力和电流采样要求更高。实际现场,风机水泵方波足矣,云台与精密泵送离不开正弦。
三相逆变桥:六只开关管的通用底座
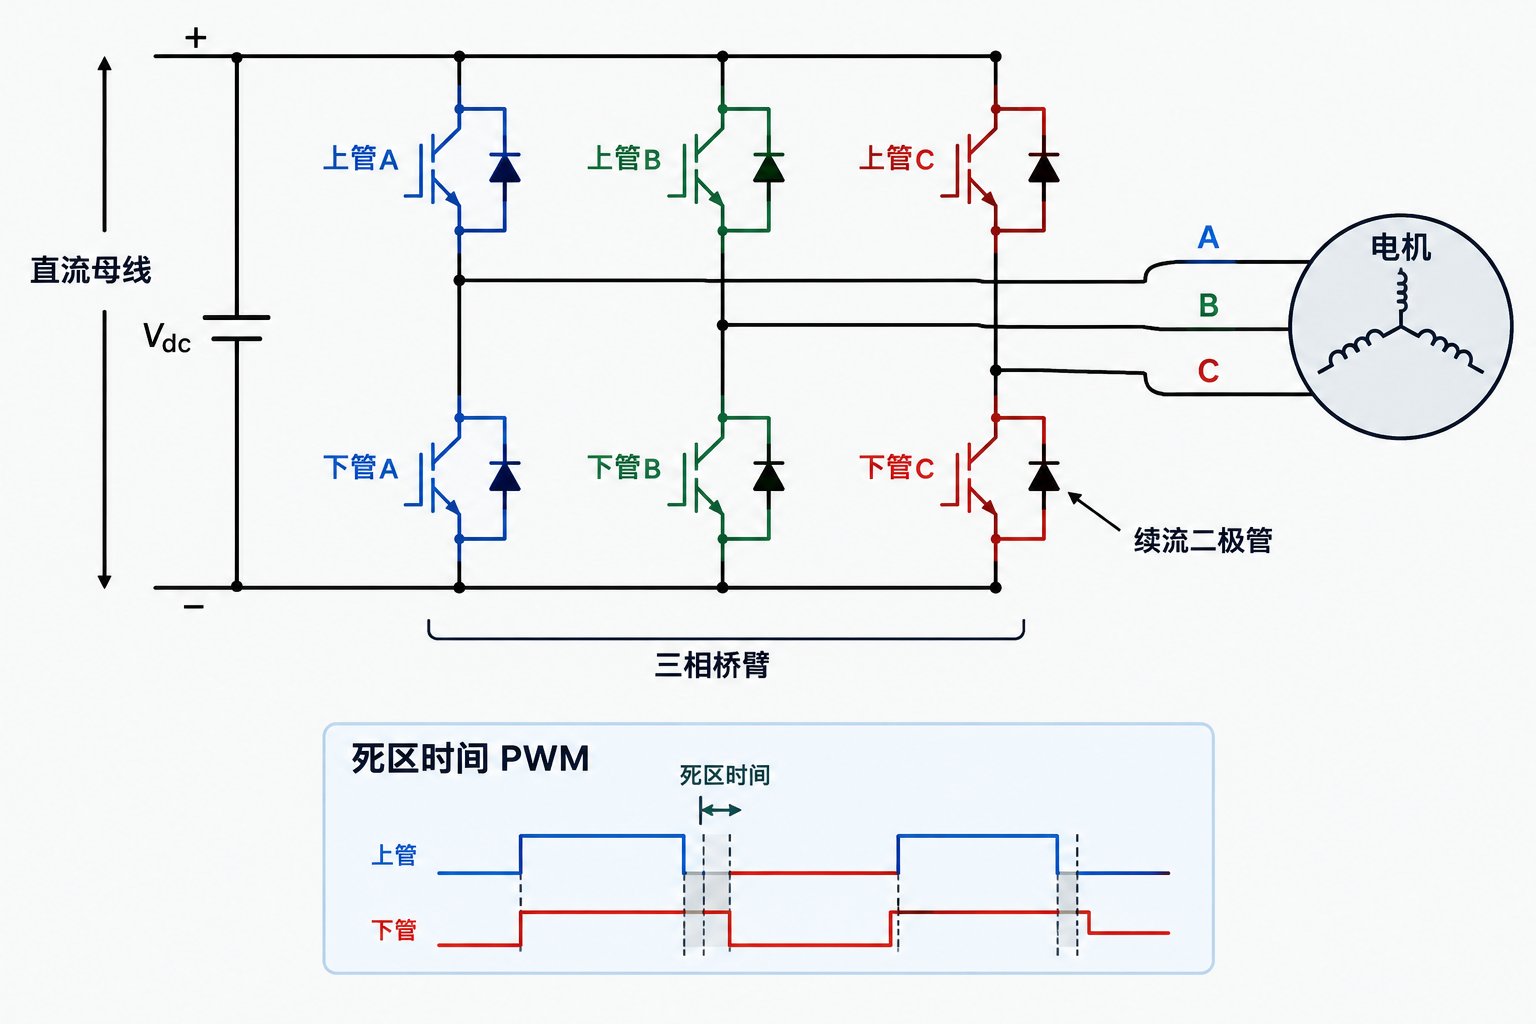
最小单元是半桥:一只上管与一只下管串联,中点引出接负载。两个半桥拼成全桥(H 桥),就能让有刷直流电机正反转。
三个半桥并联,就是三相逆变桥,无刷驱动的通用底座。开关纪律只有一条:同一桥臂的上下两管,任何时刻只允许导通一只。
按转子位置与控制算法轮流开合这六只管,把直流母线电压裁剪、分配成三相。电子换向的全部动作,就是这六只管的通断组合。
功率级核对清单:拿到驱动器先看五项
前面是原理,落到选型和来料验收,就这五项:
- 母线电压档:24/48/60/80V,和电源冗余一起核对。电压高,高速段出力好,但要确认电机绝缘等级跟得上。
- 持续电流与峰值电流:持续档必须不低于电机额定相电流;峰值档只用于加速瞬时,两者不能混用。
- 开关频率:载波落在 4~20kHz。频率高,纹波小、噪音低,但开关损耗上升,得看散热裕量。
- 死区时间:规格书标称通常为数百纳秒量级。这是防同桥臂直通的保险,不能设为零。
- 续流路径:确认体二极管或外置续流管的反向恢复规格,绕组感性电流的关断尖峰全靠它吸收。
PWM 斩波:调压调流的“水龙头”
PWM(脉宽调制):开关管以固定频率高速通断,用导通时间占比(占空比)等效控制平均电压。好比快速点按水龙头,按得越久,水流越大。
占空比升高,平均电压与绕组电流跟着增大,转矩变强;闭环驱动器再实时采样电流、修正占空比,把电流“摁”在目标值附近。调压和调流,其实是同一套斩波动作。
死区与续流:两道不能省的保险
死区:上下管切换瞬间插入几微秒“两管皆断”的间隙,防止一只还没关断、另一只已经开通造成直通短路。功率级炸管,最常见的就是这个原因。
续流:绕组是电感,电流不能突变;开关关断后电流必须经续流二极管(或同步整流路径)泄放,否则电感感应出的高压尖峰会击穿器件。
这两道保险,省掉任何一道都不行。Hughes《Electric Motors and Drives》在无刷与驱动章节反复强调:可靠性就出在这些开关细节上。
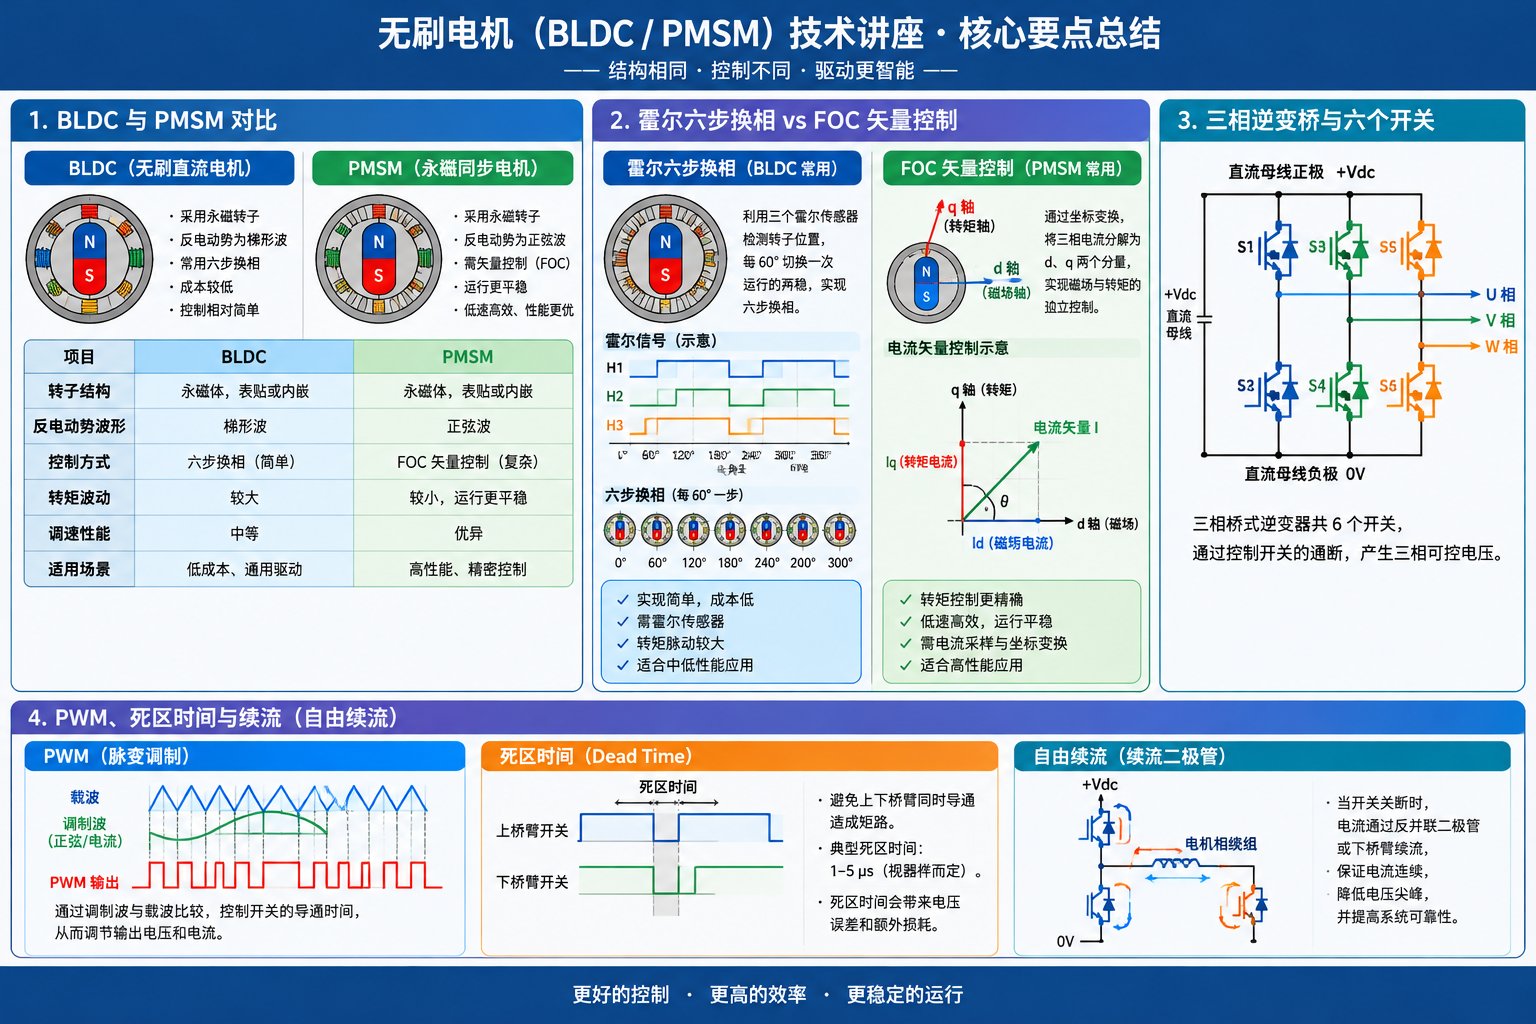
串起来看:逆变桥管换向,PWM 管粗细,死区与续流管安全。
▲ 本文知识导图
想看“换向和控制全由驱动器包办”的实际产品,可以了解下慧风源的闭环步进驱动器。