反馈、伺服三环与读电机手册的方法
这篇接着说两个问题:驱动器怎么知道转子在哪、停得准不准?手册上的曲线和数字怎么读才不被误导?顺带把反馈选型和三环调试顺序也讲清楚。
一、位置反馈三件套:先搞清楚转子在哪
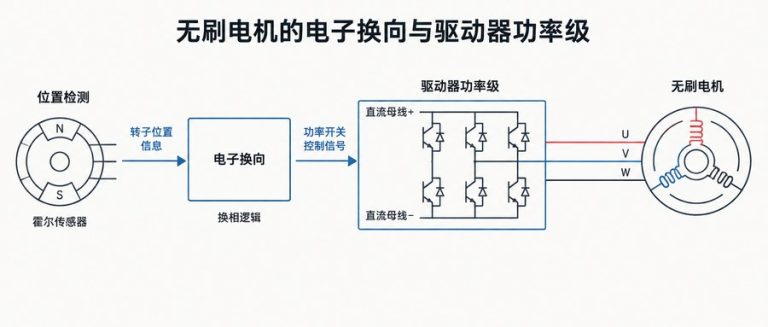
想把位置控准,前提就一条:驱动器得随时知道转子在哪、朝哪转。工程上常用的反馈元件分三档,精度和成本一路往上抬。
- 霍尔 UVW:三路信号大约每 60° 电角度跳一次,做换向够用,精定位就不够了。
- 增量编码器:A、B 两路脉冲相位差 90°,比谁超前就知道转向;两路脉冲的每个边沿都计上数,线数×4 倍频,就是每转分辨率。
- 它每转还会发一个 Z 脉冲,当回零参考用(重新找零位基准)。但断电即丢参考,上电必须重新回零。
- 绝对编码器:断电位置不丢。单圈型记住一圈内的角度,多圈型靠后备电池或机械齿轮组记圈数,断电后负载仍可能被挪动的场合就靠它。
三种反馈速查表
三档反馈放一张表里,选型时按行对着查就行:
| 反馈类型 | 分辨率量级 | 断电后 | 成本 | 适用场景 |
|---|---|---|---|---|
| 霍尔 UVW | 约 60° 电角度(粗) | 位置丢失 | 低 | 换向够用,粗定位 |
| 增量编码器 | 线数 ×4 倍频(细) | 丢参考点,需重新回零 | 中 | 速度环与高分辨定位 |
| 绝对编码器 | 单圈/多圈(细且记忆) | 位置保持,重启即知 | 高 | 断电续位、多圈行程 |
二、编码器怎么选:看三条
三件套怎么选?就看三条:
- 分辨率:跟定位精度需求匹配就够了,中间用电子齿轮比(把上位指令当量折算为电机最小转角的换算比)把两头的分辨率对上,不是越高越好。
- 接口匹配:增量、SSI(时钟同步逐位读数的绝对值串行接口)或总线(EtherCAT、CANopen、RS485),必须和驱动器、上位机两边都对得上。
- 环境:振动大的设备选耐冲击结构;靠近热源的,先核对允许温度;粉尘油污重的现场,防护等级相应往上提。
三、伺服三环:里外三层怎么分工
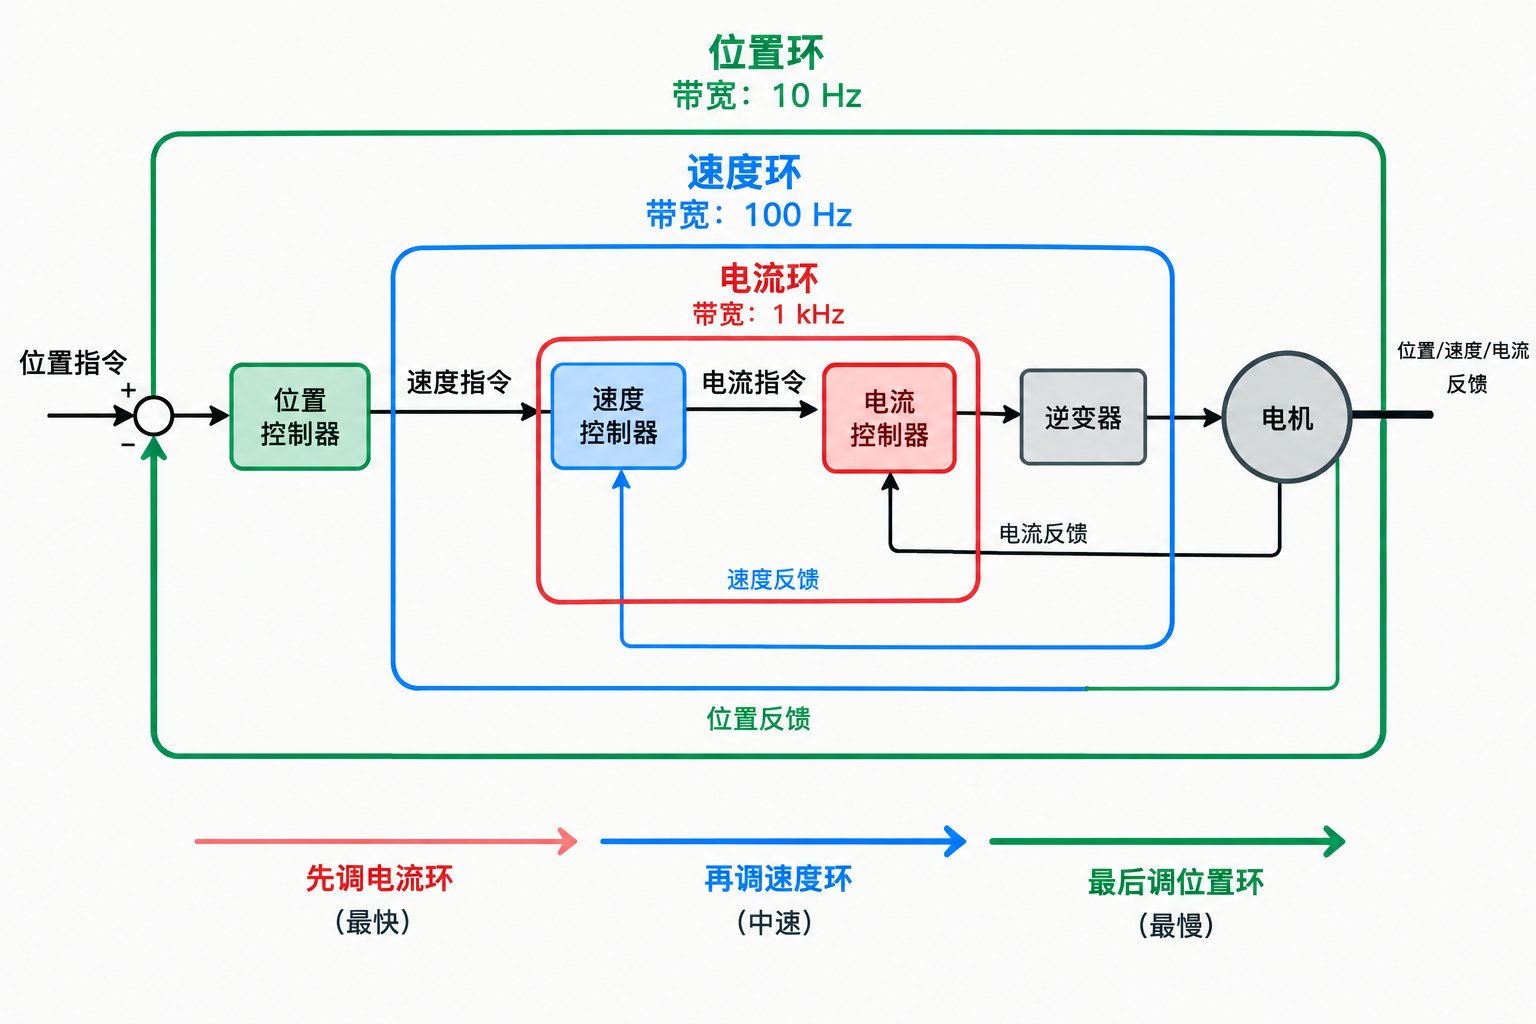
闭环伺服里嵌套着三个调节器,由内向外依次是电流环、速度环、位置环,外环的输出就是内环的给定,一层听一层的,各管各的那一段。
电流环在最里,带宽(能跟上的指令变化频率)最高,能到千赫兹级,负责让绕组电流紧跟指令——电流即力矩;电流上限也由它限制。
速度环居中,带宽数百赫兹,管的是转速跟得平不平滑、负载砸过来扛不扛得住;位置环在最外,管到位精度,把位置误差换算成速度指令交给速度环。
四、调试顺序别搞反:先电流,再速度,后位置
三环调试只有一条铁律:先整定电流环,再调速度增益,最后调位置增益。内环是外环的地基,内环没稳住,外环增益加得再猛也稳不住。
| 增益状态 | 典型症状 | 处理思路 |
|---|---|---|
| 过大 | 高频啸叫、振荡、电机发热 | 下调增益,退到振荡消失再留余量 |
| 过小 | 响应迟钝、跟踪滞后、到位时间长 | 上调增益,接近临界啸叫再回退 |
口诀就一句:“大了叫、小了慢”。听声音、摸温升,最便宜的调试仪表就是这两样。
五、读手册:硬指标直接信,条件指标先看条件
手册指标分两类。硬指标无条件成立:保持扭矩(通电堵转时能输出的最大静扭矩)、额定电流、绝缘等级(绕组绝缘的耐热分级)、IP 防护(防尘防水分级)。这几项直接横向比较没问题。
条件指标必须先看测试条件:矩频曲线依赖标注的供电电压、电流与驱动方式,条件一变曲线就变;温升数据也看安装和散热条件。先看脚注,再看数值。
六、选型最容易踩的两个坑
- 拿高速点的扭矩当选型扭矩:矩频曲线随转速上升往下掉,高速段扭矩常常比低速段低一大截。校核必须落在实际工作转速对应的那一点上,余量还得留足。
- 忽略温升前提:曲线多半按冷态、短时测试绘出;长时间运行、散热又差的话,绕组升温、可用扭矩缩水,重的还会触发过热保护。复核时按最不利的散热条件来。
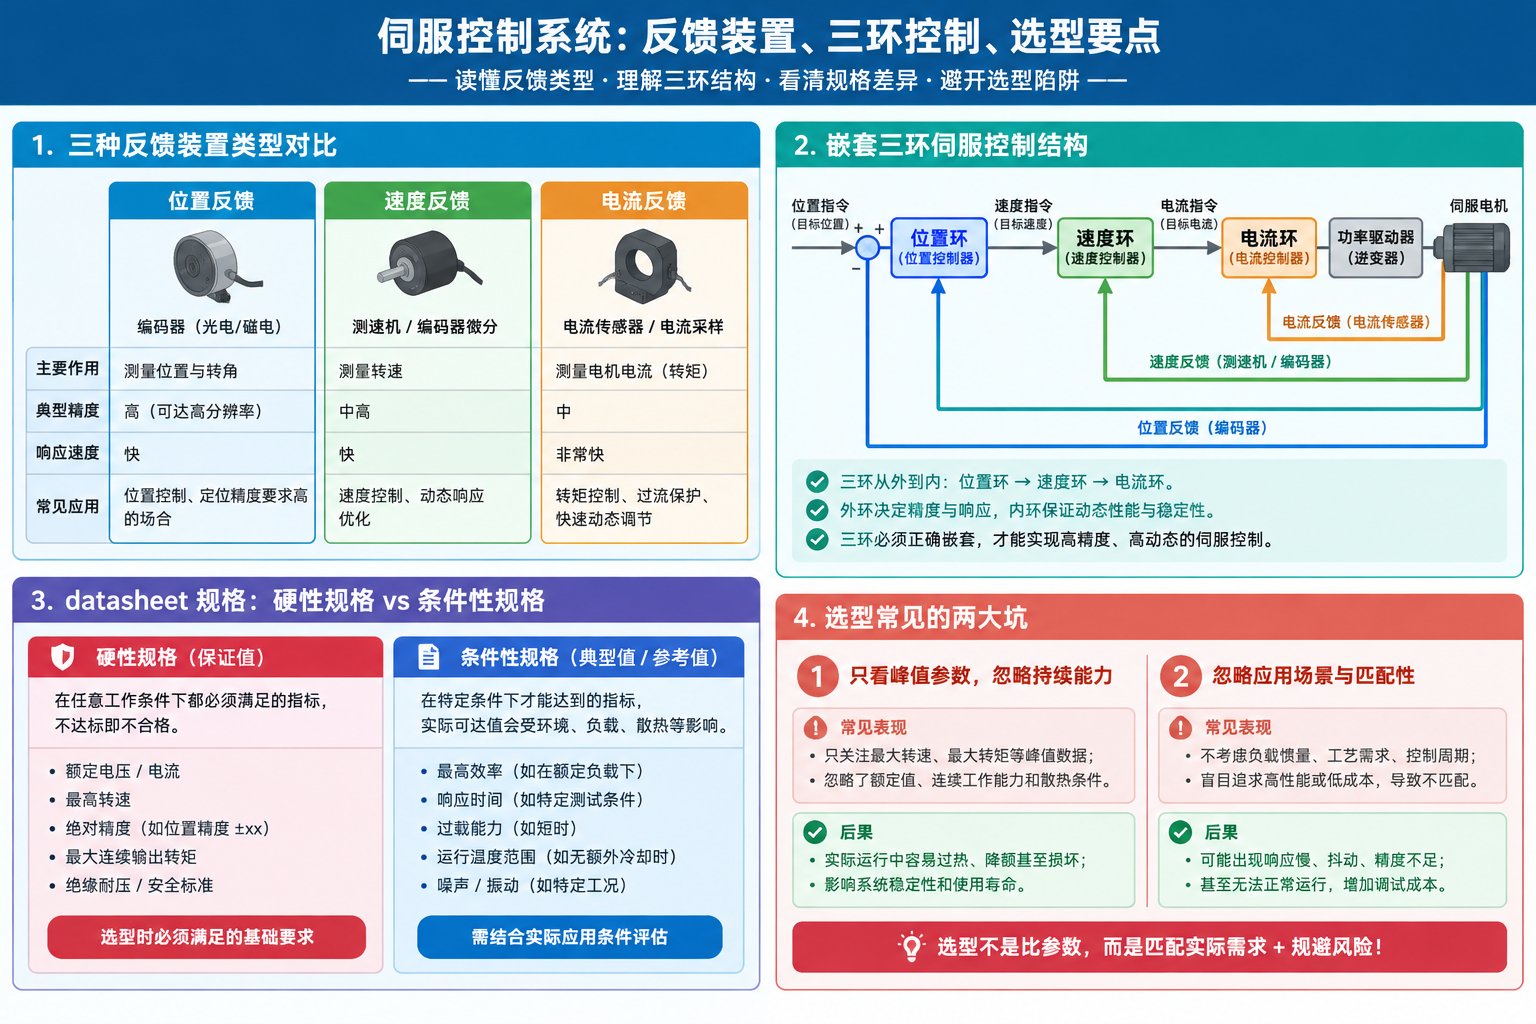
▲ 本文知识导图
这两个坑躲开,选型基本就稳了。要把这些落到实际项目里,可以看看我们的闭环步进驱动器。