行业应用驱动方案(二):3C 与激光设备的高精度驱动要点
行业应用驱动方案(二):3C 与激光设备的高精度驱动要点
3C 电子与激光设备对定位分辨率与轨迹平稳性的要求,远高于一般搬运与输送场景。本讲围绕细分与精度的真实关系、微小步距运行的平稳性、振动控制三个要点展开,给出换算示例、选型步骤与排查顺序,供设备工程师与采购决策者直接套用。
细分与精度:细分给出的是分辨率,不自动等于精度
上一讲关注的是多轴协同与高频启停下的驱动配置,本讲把镜头拉近到单轴品质。常见两相混合式步进电机整步为 1.8°,每转 200 步;驱动器设 10 细分,理论上一转 2000 个微步,对应 0.18° 的分辨率。再做一个直连丝杆的换算:导程 5mm、16 细分时每转 3200 脉冲,脉冲当量约 5÷3200≈1.6μm——注意,这只是理论位移当量。
真实定位精度还要叠加:电机自身步距角偏差(通常以整步的百分比计)、细分电流的线性度、负载引起的失调角,以及丝杆导程误差、反向间隙与受力变形等机械误差。在多数 3C 与激光设备上,机械链路误差往往大于细分带来的理论改善,应先把传动副、联轴器与预紧做好,再谈提高细分数。
可操作的路径:先由工艺反推分辨率需求,例如点胶点距、激光光斑步距,再在“导程×减速比×细分数”之间做分配,避免用极高的细分去掩盖机械缺陷。
微小步距运行的平稳性:低速进给为何发“涩”
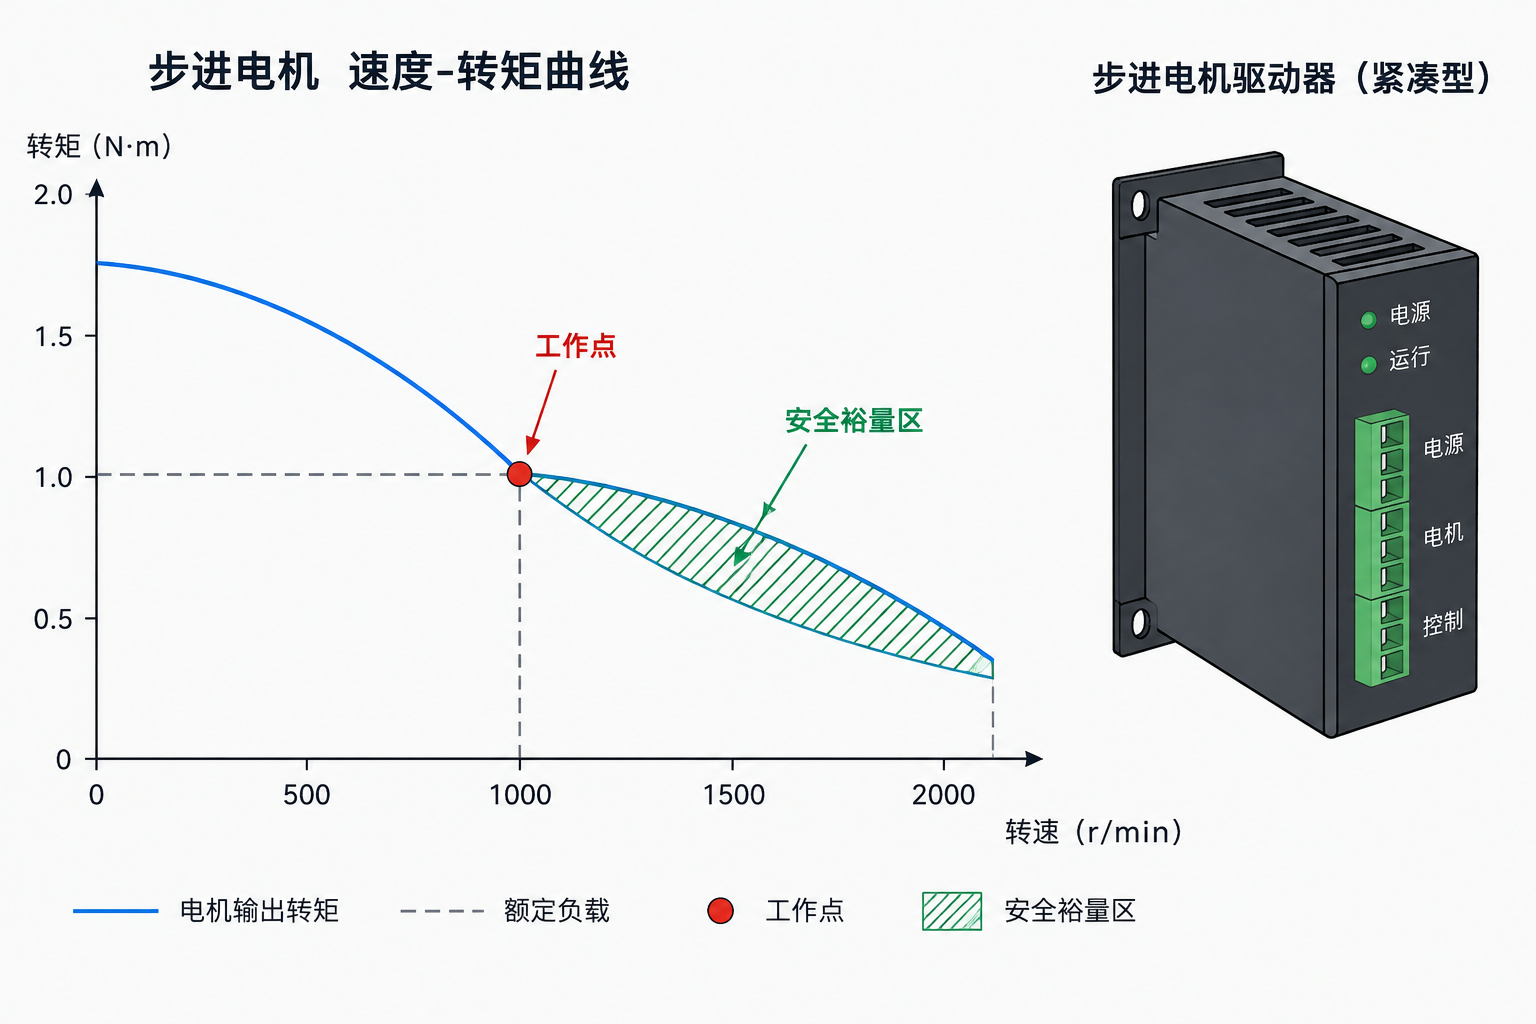
微步平滑与否,取决于驱动器对电流矢量的控制质量。开环步进在低速区易出现转速波动,表现为爬行与进给发涩:激光填充雕刻上呈灰度不均,点胶上呈胶线粗细波动。必须强调,细分数高不等于平滑,电流控制的分辨率与相位线性度才是关键。
再算脉冲频率的账:导程 5mm、要求进给 30mm/s,对应转速 360r/min;取 16 细分时脉冲频率约 200×16×360÷60≈19.2kHz,控制器输出与驱动器接收上限都要覆盖;若细分降到 4,频率约 4.8kHz,代价是波形变粗、平滑性下降。脉冲频率、细分数与平稳性三者需要一起权衡。
改善思路:用减速比把常用转速挪进中速平稳区,避开低速爬行带;对平稳性敏感的轴,选编码器反馈的闭环步进,电流环按转子实际位置实时修正,低速波动可明显收敛。
振动控制:先识别频段,再选抑制手段
步进系统振动主要有两类来源:一是低频振荡,多出现在每秒一两转附近的开环运行区,表现为整机抖动与加工面规则纹路;二是加减速冲击,来自整步启停与急升急降的脉冲序列。激光设备上,振动常表现为雕刻面的等间距条纹;3C 贴装上,则影响视觉对位与落点一致性。
排查可以先算一笔账:纹路间距÷进给速度≈振动频率。例如进给 100mm/s、条纹间距 0.5mm,对应约 200Hz 的周期性激励,再与当时的脉冲频率及其倍频对照,即可判断偏机械共振还是控制激励。确认来源后,按代价从低到高依次尝试:
- 合理加大细分,改善低频电流波形;
- 电流设定到“够用略余”——电流过大不仅发热,还会加剧过冲与振荡;
- 弹性联轴器替代刚性连接,导轨与丝杆预紧消除旷量;
- 启停改用 S 曲线加减速,削减冲击激励;
- 仍不达标时升级闭环驱动,借助阻尼控制主动抑制振荡。
若工艺必须穿越共振转速窗口,优先用减速比把常用工作段移出该窗口;确需穿越时,快速通过并配合缓升缓降,减少在该区间的停留激励。
选型与排查:一套可落地的框架
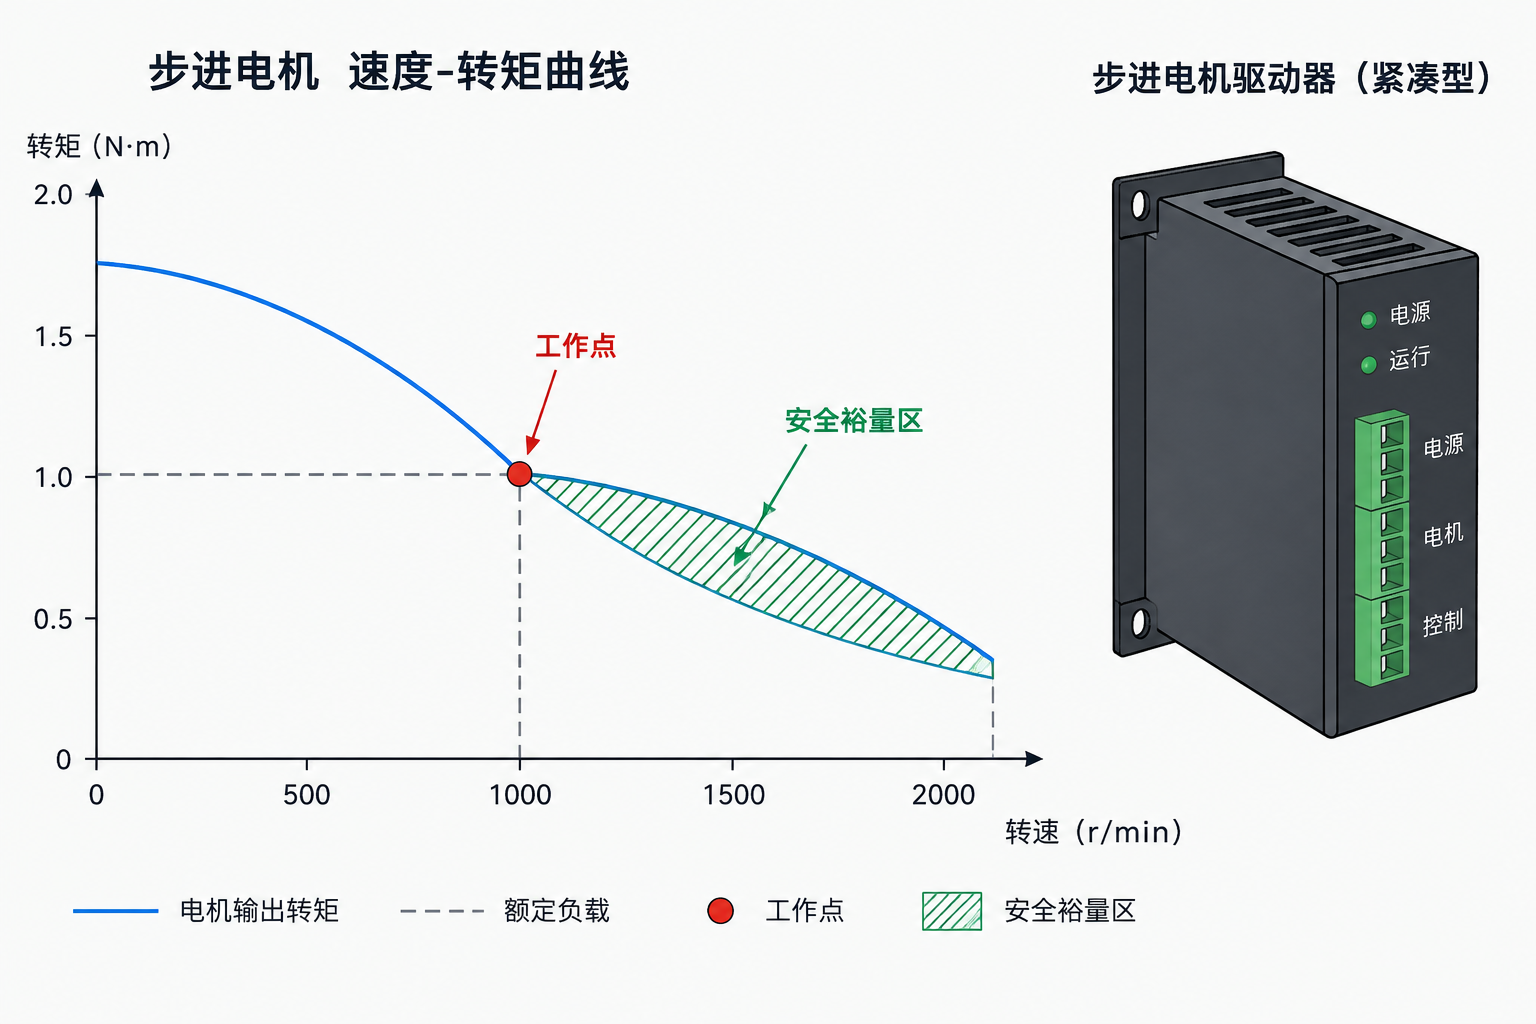
选型按四步走:①由工艺分辨率反推传动链分配;②估算负载转矩与折算惯量,步进系统的惯量匹配宜保守,闭环步进与低压伺服可适当放宽;③对照矩频特性核对工作点,转矩余量建议不少于三成;④结合整机确定电压档位与总线形式,3C 设备常用 24/48V 低压直流供电,大幅面激光工作台多用 220V 供电,多轴同步需求可考虑 CANopen 或 EtherCAT 总线。典型工位可参考下表:
| 典型工位 | 负载与行程特征 | 驱动建议 | 关键注意点 |
|---|---|---|---|
| 3C 点胶、锁附轴 | 小惯量、高频启停 | 闭环步进,适度细分 | 启停冲击与胶线平稳 |
| 3C 贴装、检测平台 | 短行程、高往返频率 | 低压直流供电,S 曲线加减速 | 预紧与间隙决定重复精度 |
| 激光打标调焦轴 | 小行程、分辨率优先 | 高细分开环或闭环步进 | 背隙与导程误差需标定补偿 |
| 激光切割、雕刻工作台 | 长行程、连续进给 | 闭环步进或低压伺服 | 回避共振区与电源干扰 |
故障排查建议按“先机械、后电气、再电磁”的顺序推进:联轴器与预紧→电流与细分数设定→脉冲频率与加减速方式→接地、屏蔽与共模干扰(激光高压电源是常见干扰源)→仍不满足,再考虑升级闭环或伺服。每次只改一个变量并记录结果,便于快速归因。
本专题后续讲次将继续按行业拆解驱动方案。若您正围绕不丢步与低速平滑性升级工位,可先了解慧风源的闭环步进驱动器,多数 3C 与激光设备可在机架与接线改动最小的前提下完成替换。
常见问题
问:细分是不是设得越高越好?
答:不是。细分主要提升分辨率与低速平滑性,定位精度还受电机步距角偏差和机械链路制约;细分过高会推高脉冲频率,加重控制器负担。按工艺需求留一档余量即可。
问:激光雕刻表面出现等间距条纹,先查什么?
答:先用“条纹间距÷进给速度”估算振动频率,与当时的脉冲频率对照;再依次检查联轴器与预紧、电流设定、加减速方式,必要时换闭环驱动对比验证。
问:小行程轴选开环步进、闭环步进还是低压伺服?
答:分辨率要求中等且成本敏感,选开环高细分;要求不丢步、低速平滑,选闭环步进;转速高、加减速度快或长时间连续运行,选低压伺服。