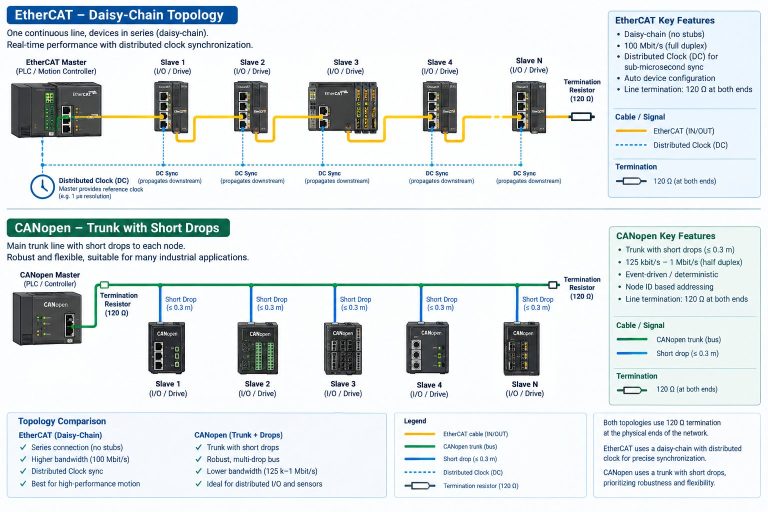
无论最终选用 EtherCAT、CANopen 还是 RS485,工程师遇到的第一个具体问题往往很朴素:线怎么走、接头怎么分。三者都是多点结构,但对“分叉”的容忍度差别很大。EtherCAT 常规形态是菊花链,主站一帧数
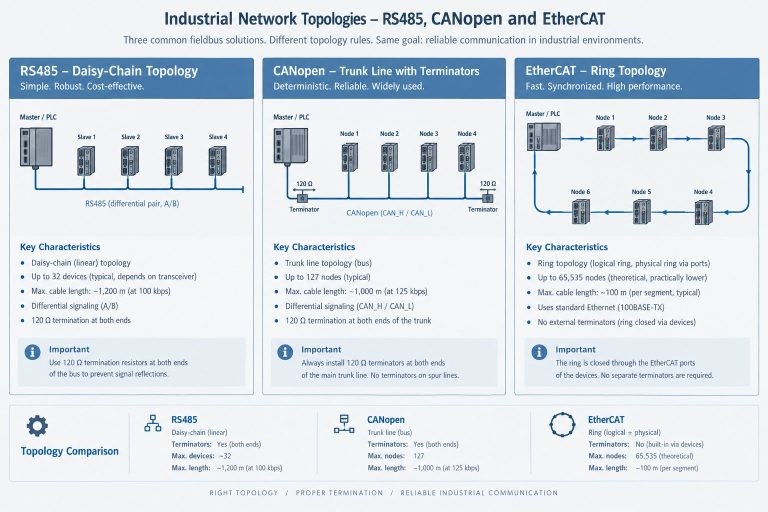
本文回答一个很实际的问题:同样是总线,EtherCAT、CANopen 与 RS485 究竟差在哪?我们从技术出身、实时性机理与成本布线三个维度拆解,再给出按设备规模选型的判断框架。
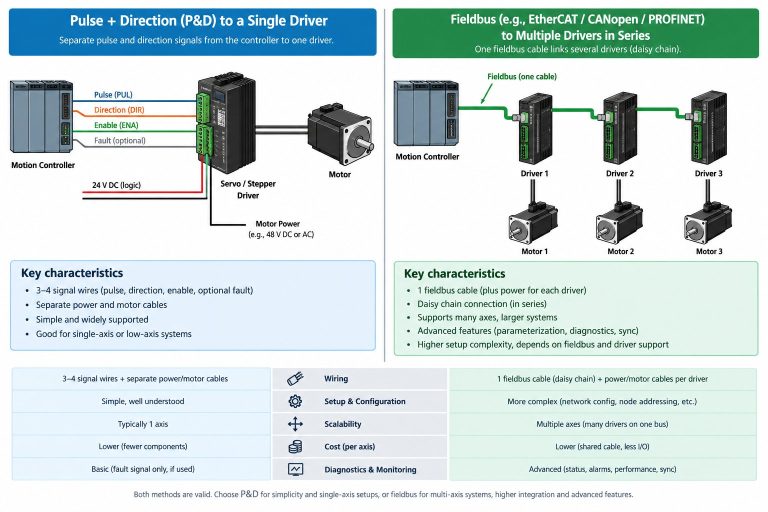
脉冲还是总线,是步进驱动选型绕不开的第一个分叉口。本文把两种控制方式的信号机理、接线形态与信息流向逐一拆开,比较它们在线束规模、实时性与故障诊断上的真实差距,并给出一套按轴数、同步要求与现场环境做决定的判断框架。